


מוקד שירות
מְדוֹרַאי
מְדוֹרַאי
נקודות מפתח של פרשנות פתרון הנהיגה האוטונומית FSD של טסלה
2024-05-15
2252
ביקורו של אילון מאסק בבייג'ין: לשבור קרח עם FSD סין
זמן קצר לאחר ביקורו של מאסק בבייג'ין, איגוד יצרני הרכב הסיני והמרכז הלאומי לתיאום תגובת חירום של רשתות מחשבים פרסמו הודעה על בדיקת ארבע דרישות אבטחה לעיבוד נתוני רכב. טסלה, כמיזם במימון זר, הפכה לאחת מחברות הרכב הראשונות שעברה את כל ארבע הדרישות. ב-FSD V12, טסלה ביצעה שיפורים משמעותיים באלגוריתמי הניווט ותכנון המסלולים שלה. הגרסה החדשה של מערכת הניווט יכולה לתכנן בצורה חכמה מסלולי נהיגה, תוך התחשבות בגורמים שונים כמו תנאי תנועה, שינויים בכבישים והעדפות נהג. בנוסף, לגרסה החדשה של FSD יש יכולות ניתוח תנועה חזקות יותר בזמן אמת, המאפשרות לה להתאים מסלולים בהתבסס על התנאים בפועל, מה שמבטיח חווית נהיגה חלקה יותר. בעוד שחברות הרכב הסיניות מפגרות בטכנולוגיה הבסיסית לנהיגה אוטונומית, יש להן יתרונות באקולוגיה ובשרשרת האספקה. עם פיתוח התשתית של תחבורה חכמה, הם צפויים לשלב מוצרים תחרותיים יותר.
עם טכנולוגיית הנהיגה האוטונומית מקצה לקצה שהושגה על ידי FSD V12, טסלה צריכה רק להשתמש בשפע נתוני נהיגה מקומיים כדי להכשיר דגמי נהיגה חכמים, המספקים חווית נהיגה מעולה. יתרה מכך, על ידי הפחתה משמעותית של השימוש בקוד מבוסס כללים, טסלה לא צריכה להקים צוות של אלפי מהנדסי אלגוריתמי נהיגה חכמים בסין. עם צוות תפעול מקומי בלבד של כ-20 אנשים וצוות תיוג נתונים של מאות אנשים, טסלה יכולה להבטיח נחיתה ותפעול חלקים של FSD בשוק הסיני.
ב-16 במאי 2023, לאחר שנשא דברים באסיפת בעלי המניות השנתית של טסלה, מאסק העניק ראיון ל-CNBC, כלי תקשורת פיננסית אמריקאית ידועה.
כשדן ביכולות הבינה המלאכותית של טסלה, מאסק אמר שטסלה נמצאת הרבה לפני בינה מלאכותית בעולם האמיתי וניתן לומר שהיא ללא תחרות. לאחר מכן הוא התייחס לשאלת המארח לגבי ChatGPT ובינה מלאכותית:
"אני חושב שגם לטסלה יהיה 'רגע ChatGPT', אם לא השנה, אז אני לא חושב שזה יהיה מאוחר מהשנה הבאה. זה אומר שיום אחד, פתאום, 3 מיליון רכבי טסלה יכולים לנהוג בעצמם... אז זה 5 מיליון ואז זה 10 מיליון...
אם נחליף את עמדותינו, כאשר טסלה בונה מודל שפה שמפיק תוצאות לא גרועות יותר מ-ChatGPT, ומיקרוסופט ו-OpenAI עובדות על נהיגה אוטונומית, אם נחליף את המשימות שלנו, אין ספק שננצח".
FSD היא ארכיטקטורת תוכנה וארכיטקטורת חומרה לנהיגה אוטונומית בקישור מלא
ארכיטקטורת FSD: מסגרת תוכנה וחומרה לנהיגה אוטונומית מקיפה מקצה לקצה נבנית על פני רמות שונות כולל נתונים, אלגוריתמים וכוח חישוב, הכוללת תפיסה, תכנון וביצוע.
תכנון: עוסק בעיקרו בבעיות תכנון נתיבים מרובי אובייקטים, ניהול מסלולים הן עבור עצמי והן עבור כל האובייקטים כדי להנחות את הרכב בהשלמת פעולות ביצוע מתאימות.
רשתות עצביות: נתח תשומות כגון זרמי וידאו כדי להוציא מצבים קינמטיים שלמים (מיקום/מהירות/האצה/חספוס) השולטים ברכב.
נתוני אימון: משתמש בטכנולוגיית ביאור אוטומטי 4D מתקדם, סימולציה משודרגת ומשאבי מחשוב ענן ליצירת מערכת נתונים בלולאה סגורה.
תשתית אימון: כולל יחידות מעבד, GPU, מאיץ רשתות עצביות ומהדר AI. מהדר AI תומך בפעולות חדשות הנדרשות על ידי רשתות עצביות, ממפה אותן למשאבי חומרה בסיסיים אופטימליים.
קומפילציה והסקת AI: כתובות הפעלת רשתות עצביות במחשבים. מנוע ההסקה הנוכחי יכול להקצות את הביצוע של רשת עצבית אחת לשתי מערכות שבבים עצמאיות, בדומה לחיבור של שני מחשבים נפרדים בתוך אותו מחשב נהיגה אוטונומי.

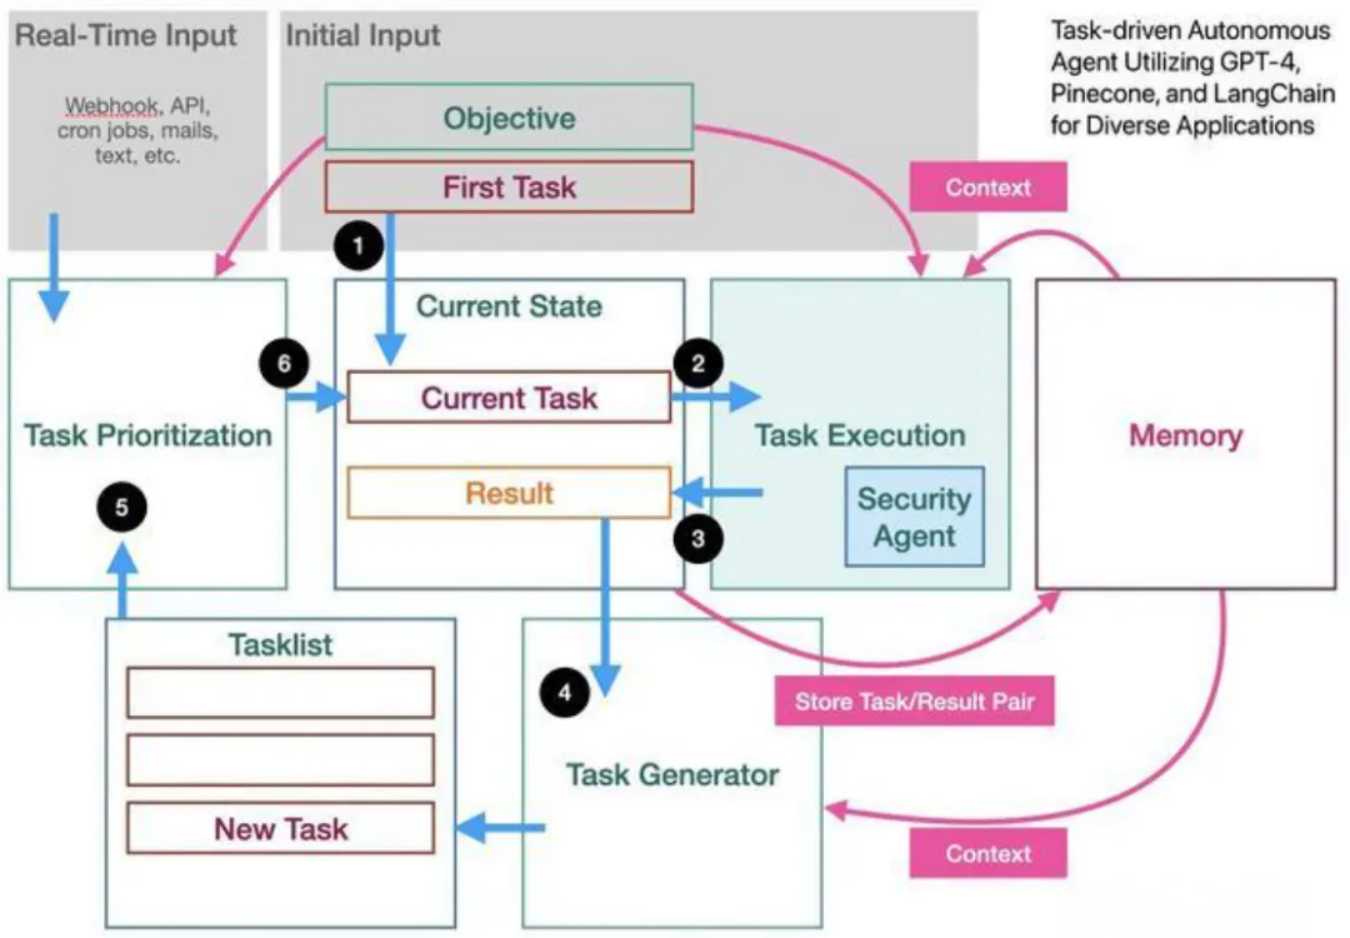
בהשוואה לפתרונות מודולריים כגון דגמי מומחים ודגמים היברידיים, פתרונות נהיגה אוטונומית מקצה לקצה משלבים תפיסה, תכנון ובקרה, ומסירים קוד מבוסס כללים מכל מודול. מידע שנאסף מחיישנים מרובים מוזן ישירות לרשתות עצביות מורכבות בקנה מידה גדול, אשר, לאחר חישוב, יכולות להוציא ישירות פקודות בקרת נהיגה, וכתוצאה מכך מערכת מקצה לקצה. היתרון המשמעותי ביותר הוא הפחתת ההסתמכות על מפות ברמת דיוק גבוהה והפחתת עלויות בשלבי ביניים; לדגם יש גבול עליון גבוה והוא יכול להשיג פתרונות אופטימליים משוערים גלובליים. החסרונות כוללים למידת מודל ראשונית איטית יותר, המצריכה נתוני אימון מסיביים כדי שהמודל יופיע וישיג התקדמות מהירה, פחות הסבר לתרחישים פשוטים בהשוואה לארכיטקטורות מודולריות, מחסום כניסה גבוה עקב רצפת דגם נמוכה; פרשנות לקויה של "הקופסה השחורה" באמצע, שעלולה לגרום להתנהגויות החלטה בלתי מוסברות יותר מאשר מודלים של מומחים.
"מצב הצל" של טסלה מספק גם תמיכה מכרעת להתקדמות FSD.
על ידי איסוף נתוני נהיגה שונים במהלך תהליכי נהיגה של משתמשים, טסלה יכולה להשיג נתוני מארז פינתי בעלי ערך גבוה, תוך אופטימיזציה מתמדת של ביצועי FSD. נתונים אלו מאוחסנים במרכז הנתונים של טסלה, ולאחר ניתוח ועיבוד על ידי מנוע הנתונים, הם יכולים לשמש כחומרי הדרכה למערכת, ולשפר עוד יותר את הדיוק והאמינות של FSD.
ל-HW4.0 יש כוח מחשוב חזק יותר, ודגמים גדולים מתקדמים בצורה מדהימה.
המקורות העיקריים להתקדמות טכנית בגרסת בטא ציבורית זו של FSD עשויים לבוא מההיבטים הבאים: ראשית, FSD Beta V12 עודכן עבור פלטפורמת HW4.0, מה שמספק תמיכה חזקה יותר בחומרה למערכת. שדרוגי החומרה של HW4.0 מגדילים את קצב הפריימים ב-4 פריימים לשנייה עבור מצלמות, מה שמאפשר עיבוד מהיר יותר של נתוני תמונה ושיפור זיהוי פרטי הדרך. בנוסף, כוח המחשוב של HW4.0 מוכפל בהשוואה ל-HW3.0, מה שמאפשר ל-FSD לבצע עיבוד וחישובים יעילים יותר, ולהאיץ את קבלת ההחלטות.
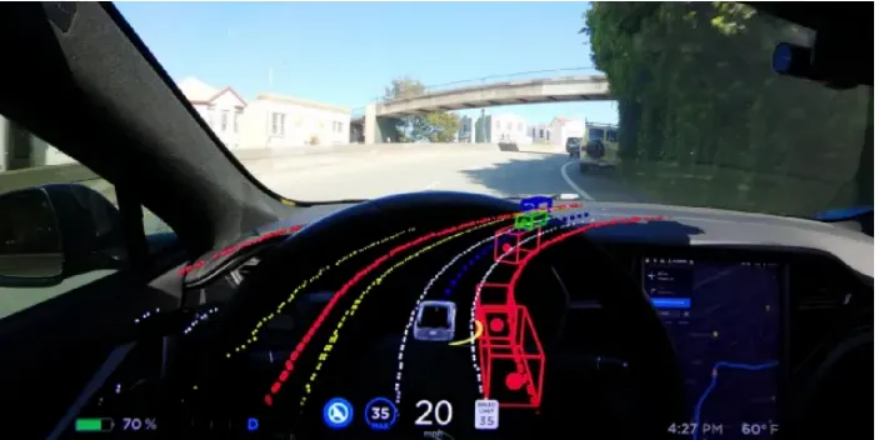
מאסק אמר ששיעור ההתערבות ב-FSD V12 הוא רק אחוז אחד מ-V11
מנכ"ל טסלה אילון מאסק אמר ביום שלישי בפלטפורמת X כי שיעור ההתערבות של תוכנת "נהיגה עצמית מלאה" (FSD) V12 של טסלה הוא רק אחוז אחד מגרסת ה-V11. משתמש פרסם, "בהשוואה ל-V11, תדירות ההתערבות של V12 תפחת ביותר מפי 100. זה לא שדרוג הדרגתי, אלא קפיצה.
טסלה תשקיע כ-10 מיליארד דולר בהדרכה והסקת AI
מאסק גם הוסיף כי כל חברה שאינה יכולה להוציא לפחות 10 מיליארד דולר בשנה או לפרוס אותה ביעילות לא יכולה להתחרות בשוק.
לאחרונה, ה-FSD V12 מקצה לקצה של טסלה החל בהדרגה להתגלגל למשתמשים בצפון אמריקה בקנה מידה גדול. בקיצור, FSD V12 משיג את המטרה של נהיגה אוטונומית באמצעות כמות גדולה של נתוני אימון וידאו, מה שמאפשר לטסלה לחסל מאות אלפי שורות קוד. עם זאת, אימון נהיגה אוטונומית כזו של AI דורש כמות גדולה של כוח מחשוב. מאסק אמר בשידור חי באוגוסט האחרון כי טסלה עומדת להשיק אשכול GPU המורכב מ-10,000 Nvidia H100s כדי לאמן את מערכת ה-FSD החדשה.
מייסד, יו"ר ומנכ"ל AutoX, Xiao Jianxiong, אמר ל-First Financial Journalists כי ה-FSD של טסלה השתמש באלגוריתמי למידה עמוקה מקצה לקצה, ששיפרו משמעותית את הביצועים בהשוואה לקודם. בעבר היא הסתמכה על אלגוריתמי כללים מבוססי קוד שנכתבו ידנית, וכעת היא משתמשת ברשת מודלים גדולה מאומנת עם נתונים.
המלצות קשורות


 粤公网安备44030002007346号