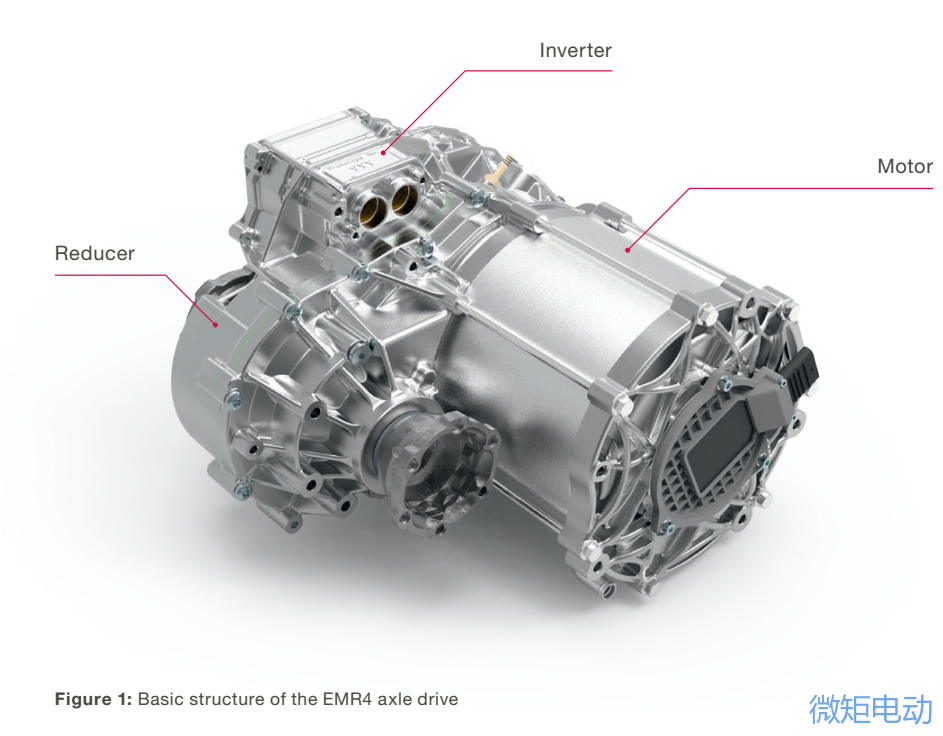
1. प्रस्तावनाबाजार में इलेक्ट्रिक वाहनों की उल्लेखनीय तेजी के साथ, ब्रांडों, बाजार क्षेत्रों और मॉडलों के बीच अंतर भी बढ़ रहा है, इसलिए इलेक्ट्रिक ड्राइव सिस्टम की प्रयोज्यता को अधिकतम करना बहुत महत्वपूर्ण है। इलेक्ट्रिक ड्राइव सिस्टम, जैसे कि बड़ी मात्रा में उत्पादित EMR3 (तीसरी पीढ़ी का इलेक्ट्रिक ड्राइव सिस्टम) और वर्तमान में विकास के अधीन EMR4 (तीसरी पीढ़ी का इलेक्ट्रिक ड्राइव सिस्टम), सिस्टम स्तर पर बहु-मानक अनुकूलन विधियों द्वारा डिज़ाइन किए गए हैं। पिछली पीढ़ी की तुलना में, EMR4 दक्षता में 5% तक सुधार करता है, बिजली स्केलेबिलिटी में काफी सुधार करता है, और लागत को काफी कम कर देता है। दक्षता और प्रदर्शन में सुधार करना पूरे वाहन की इलेक्ट्रिक ड्राइव प्रणाली द्वारा सामने रखा गया तकनीकी मार्ग और दिशा है। EMR4 के प्रदर्शन में सुधार को बढ़ावा देने के लिए, इलेक्ट्रिक ड्राइव की दक्षता और प्रदर्शन को प्रभावित करने वाली कई श्रृंखलाओं को विवरण के लिए अनुकूलित किया गया है। स्केलेबिलिटी के लिए, कई आंतरिक और बाहरी इंटरफेस को भी मानकीकृत किया गया है ताकि यह सुनिश्चित किया जा सके कि तीन मुख्य घटकों-पावर इलेक्ट्रॉनिक इन्वर्टर, मोटर और रेड्यूसर-को अनुकूलित आवश्यकताओं के सिद्धांत के अनुसार यथासंभव स्वतंत्र रूप से जोड़ा जा सके। इलेक्ट्रिक ड्राइव सिस्टम के ध्वनिक आराम के पहलू में, पूरे कार्यशील एमएपी पर सिस्टम की शोर विशेषताओं (शोर और कंपन की गंभीरता) के अनुकरण, परीक्षण और अनुकूलन पर जोर दिया गया है। शुरुआत से, EMR4 के विकास ने इलेक्ट्रिक ड्राइव सिस्टम की पिछली पीढ़ियों के प्रासंगिक अनुभव को अवशोषित किया।2. EMR4架构अधिक स्केलेबिलिटी के लिए, EMR4 इलेक्ट्रिक ड्राइव सिस्टम की मूल संरचना वर्तमान EMR3 की तुलना में बदल गई है। सभी तीन बुनियादी घटक (पावर इलेक्ट्रॉनिक इन्वर्टर, मोटर और रेड्यूसर) EMR4 में एक सीधी रेखा (अक्षीय रूप से एकीकृत) में व्यवस्थित हैं।
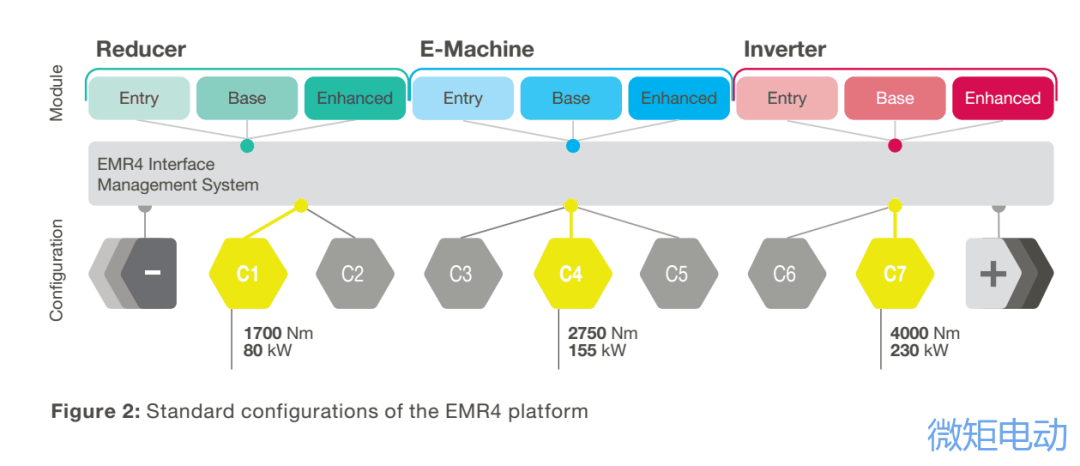
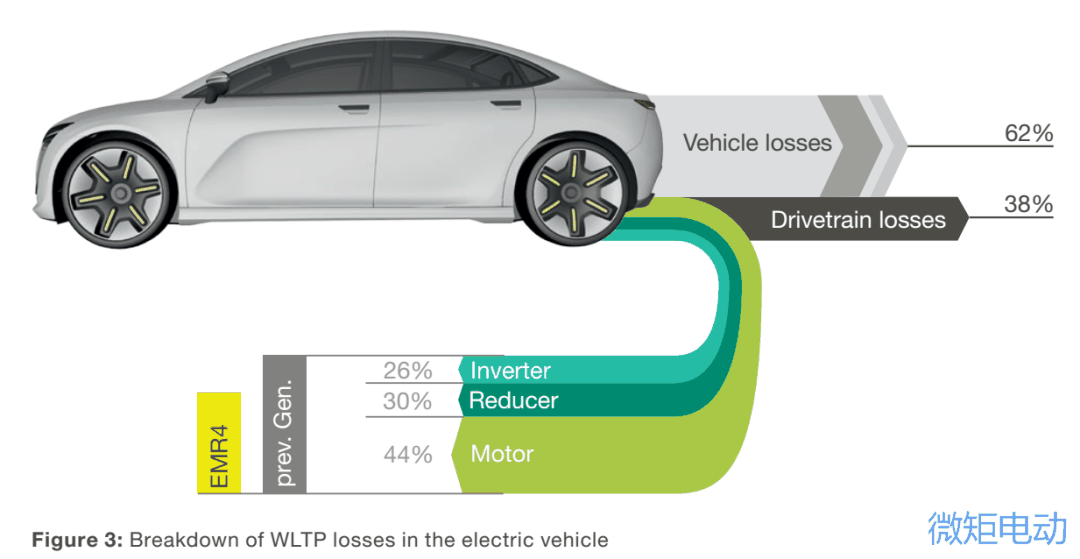
इस बुनियादी संरचना के साथ, दो घटकों को जोड़ना संभव है जिन्हें विभिन्न डिज़ाइनों में सबसे बड़ी परिवर्तनशीलता की आवश्यकता होती है, और रेड्यूसर गियरबॉक्स की संशोधन आवश्यकताओं को आवरण के आकार के भीतर महसूस किया जा सकता है। यह इनलाइन व्यवस्था EMR4 की प्रमुख वास्तुशिल्प विशेषताओं का आधार बनती है।विकास प्रक्रिया के दौरान नियोजित मानक विन्यास (अनुभाग ए से जे2 तक के वाहनों के लिए, यानी वाहन का वजन वर्ग 1,800 किलोग्राम से 2,800 किलोग्राम तक है) को मोटर लंबाई के तीन आयामों द्वारा कवर किया जा सकता है: 60 मिमी (प्रवेश स्तर), 90 मिमी ( बुनियादी स्तर) या 105 मिमी (उन्नत स्तर), जैसा कि चित्र 2 में दिखाया गया है। डिज़ाइन के अनुसार, नव विकसित EMR4 ड्राइव सिस्टम 80kW और अधिकतम 230kW पावर (10 सेकंड) प्रदान करता है। ड्राइव सिस्टम की टॉर्क रेंज 1,700Nm से 4,000Nm (10 सेकंड) तक है, और मॉड्यूल के वजन में स्केलेबिलिटी स्पष्ट है।ड्राइव की पावर डिमांड के मुताबिक इसका वजन 45 किलो से 80 किलो के बीच है। पिछले शोध परिणामों के अनुसार, EMR3 की तुलना में, EMR4 ड्राइव सिस्टम WLTP में 5.6% की दक्षता लाभ प्राप्त कर सकता है, जिसका वाहन के माइलेज पर महत्वपूर्ण प्रभाव पड़ेगा। ड्राइव की बिजली की मांग के अनुसार, इसका वजन 45kg और के बीच है 80 किग्रा. पिछले शोध परिणामों के अनुसार, EMR3 की तुलना में, EMR4 ड्राइव सिस्टम WLTP में 5.6% की दक्षता लाभ प्राप्त कर सकता है, जिसका वाहन के माइलेज पर महत्वपूर्ण प्रभाव पड़ेगा।复制 反馈ये मान ड्राइव सिस्टम में कई केंद्रीय प्रभाव श्रृंखलाओं के व्यवस्थित अनुकूलन द्वारा प्राप्त किए जाते हैं। यहां कई विस्तृत उपायों के माध्यम से सुधार की संभावनाओं को महसूस किया गया है। अनुकूलित EMR3 की तुलना में, EMR4 की दक्षता में काफी वृद्धि हुई है, बिजली घनत्व 20% से अधिक बढ़ गया है, लेकिन लागत और कम हो गई है। हालाँकि EMR4 कई स्थानों पर उच्च-गुणवत्ता वाली सामग्रियों का उपयोग करता है, सामग्रियों के तकनीकी लाभ अन्य क्षेत्रों में अधिक लागत बचाना और लागतों को अनुकूलित करना संभव बनाते हैं।2.1 वास्तुकला और मोटरPSMमोटर का व्यास (इसके आवरण का व्यास) एकीकृत EMR4 निर्धारण के लिए डिज़ाइन किया गया है। R4 प्लेटफ़ॉर्म मोटर का स्टेटर बाहरी व्यास 208 मिमी है, जो EMR20 मोटर की तुलना में 4 मिमी से थोड़ा बड़ा है। हालाँकि, मोटर के प्रदर्शन में सुधार के लिए डिज़ाइन उपायों ने वर्तमान अक्षीय ड्राइव (4 मिमी के बजाय 90 मिमी) की तुलना में ईएमआर 175 मोटर की अक्षीय लंबाई लगभग आधी कर दी है।अब स्टेटर में प्रति खांचे में कम से कम चार परतें हैं (EMR3 में दो परतों के बजाय)। भविष्य में विशिष्ट स्थिति के अनुसार चयनित मंजिलों की संख्या (जैसे 4-8 मंजिल) आवश्यक लागत आवश्यकताओं और प्रदर्शन स्तर या वोल्टेज के अनुसार सख्ती से निर्धारित की जाती है। लागत को न्यूनतम करने और चलती भागों की क्षमता को अधिकतम करने के बीच संतुलन पर विचार करना एक महत्वपूर्ण कारक है। 2.2 आर्किटेक्चर और पावर इलेक्ट्रॉनिक नियंत्रकप्लेटफ़ॉर्म R4 का इन्वर्टर विटेस्को टेक्नोलॉजीज (EPF4) पर आधारित चौथी पीढ़ी का हाई-वोल्टेज पावर इलेक्ट्रॉनिक उत्पाद है। EMR4 प्लेटफ़ॉर्म की पावर रेंज के लिए, अत्यधिक एकीकृत EPF4 इन्वर्टर तीन पावर स्तर प्रदान कर सकता है: 290A (प्रवेश स्तर), 550A (बुनियादी स्तर) और 820A (उन्नत स्तर)। एंट्री का संस्करण 80kW(10s) तक के आउटपुट और 1700Nm(10s) के टॉर्क के साथ एक लागत प्रभावी समाधान प्रदान करता है। संस्करण मूल रूप से अनुप्रयोगों की एक विस्तृत श्रृंखला के लिए उपयुक्त है, जिसमें 135/165kW(10s) तक का पावर आउटपुट और 2,500/3,000 Nm(10s) का टॉर्क है। 2800Nm और 4000Nm पर आउटपुट के लिए उन्नत डिज़ाइन, 230kW पावर तक।हालाँकि, सिद्धांत रूप में, सभी इन्वर्टर वेरिएंट को प्रत्येक मोटर पावर वेरिएंट और प्रत्येक आवश्यक रिड्यूसर के साथ जोड़ा जा सकता है। इसे मानक सामूहिक यात्री कारों से भिन्न विशेष आवश्यकताओं (उदाहरण के लिए, रसद वाहन) को पूरा करने की आवश्यकता है। इन्वर्टर का आकार केवल 270 × 221 × 126 मिमी है, जो एक बहुत ही कॉम्पैक्ट डिज़ाइन है। 2.3 और फ़्रेम रिड्यूसरमोटर के टॉर्क के अनुसार, प्लेटफ़ॉर्म में <: 2 = ""> के रूप में कॉन्फ़िगर किए गए रेड्यूसर के तीन संस्करण शामिल हैंi = 9.3 और i = 11.64 के बीच अनुमानित कमी अनुपात। पिछली पीढ़ी की तुलना में, इस कमी अनुपात का विस्तार किया गया है, जिससे मोटर की उच्च शिखर गति का सर्वोत्तम उपयोग करना संभव हो गया है। रेड्यूसर में, यह उच्च कटौती अनुपात उपाय मोटर की लागत को काफी हद तक बचा सकता है, और उच्च गुणवत्ता वाली सामग्री की लागत के संदर्भ में लागत को कम करने का अवसर प्रदान कर सकता है।रेड्यूसर को 16000 आरपीएम की इनपुट स्पीड और 255 एनएम के मोटर टॉर्क इनपुट के साथ डिज़ाइन किया गया है। रेड्यूसर 3000 एनएम तक शाफ्ट टॉर्क का आउटपुट प्रदान करता है।अधिकतम स्वीकार्य शाफ्ट गति 1720 आरपीएम है। इलेक्ट्रिक पार्किंग को वैकल्पिक रूप से रेड्यूसर में एकीकृत किया जा सकता है। 3. दक्षता को प्रभावित करने वाले कारकों का अनुकूलनदुनिया भर में, इलेक्ट्रिक वाहनों की दक्षता में और सुधार करने की प्रवृत्ति स्पष्ट है। माइलेज और बैटरी आकार/लागत संबंधी विचार, साथ ही वायु प्रदूषण को नियंत्रित करने और जलवायु परिवर्तन को कम करने के उद्देश्य से कानूनी आवश्यकताएं, सभी इसमें योगदान करते हैं। इसके अलावा, इलेक्ट्रिक ड्राइव दक्षता में और सुधार से ऑटोमोबाइल का आकर्षण भी बढ़ता है, क्योंकि परिणामस्वरूप सिस्टम लागत कम हो जाती है। WLTP में Wh/km का उपयोग ऊर्जा खपत को मापने के लिए किया जाता है।कई एकल कारक कार की दक्षता निर्धारित करते हैं। हालाँकि उनमें से अधिकांश पूरे वाहन के कारण होते हैं, बिजली प्रणाली का भी काफी प्रभाव पड़ता है। कई एकल कारक कार की दक्षता निर्धारित करते हैं। हालाँकि उनमें से अधिकांश पूरे वाहन के कारण होते हैं, बिजली प्रणाली का भी काफी प्रभाव होता है।चित्र 3 एकीकृत ड्राइव सिस्टम को एक उदाहरण के रूप में लेते हुए, यह पूरे वाहन की दक्षता पर बिजली प्रणाली के प्रभाव और इसके विशिष्ट नुकसान को दर्शाता है। आम तौर पर कहें तो, लगभग एक-तिहाई नुकसान ड्राइविंग के कारण होता है, और लगभग दो-तिहाई पूरे वाहन के कारण होता है।EMR4 ने पावर इलेक्ट्रॉनिक इन्वर्टर, मोटर और रेड्यूसर में और प्रगति की है, और वाहन की समग्र दक्षता में सुधार किया है: पिछली पीढ़ी की तुलना में, EMR4 की दक्षता बहुत अधिक है, और प्रत्येक डी-क्लास वाहन की औसत कुल ऊर्जा खपत हो सकती है WLTP में 5.6% की कटौती की जाएगी।
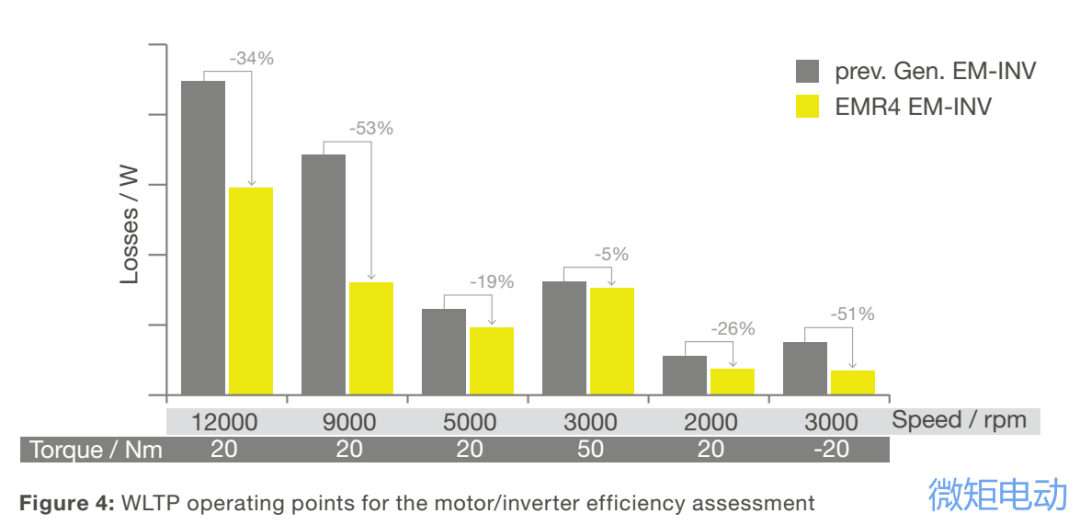
3.1 और मोटर और इन्वर्टर की दक्षता में सुधार हुआ है।EMR4 प्लेटफ़ॉर्म के सक्रिय भागों में, कम सामग्री के साथ उच्च मोटर गति प्राप्त करने के लिए बहुत पतली और उच्च शक्ति वाली सिलिकॉन स्टील शीट से बने लेमिनेटेड आयरन कोर का उपयोग किया जाता है। वर्तमान में अधिकतम गति 16,000 आरपीएम (ईएमआर 3: 14,000 आरपीएम) है। गियर अनुपात को बढ़ाकर, मोटर टॉर्क को कम किया जा सकता है, जिससे मोटर सामग्री की बचत होती है। इसके अलावा, EMR4 मोटर की निरंतर शक्ति में काफी सुधार किया गया है। चूंकि नुकसान बहुत कम हो गया है और शीतलन संरचना अनुकूलित हो गई है, मोटर लगातार उच्चतम गति पर 40-80 किलोवाट का उत्पादन कर सकती है। मोटर की छोटी लंबाई और कॉम्पैक्ट डिज़ाइन के कारण, गर्मी अपव्यय अधिक प्रभावी होता है, क्योंकि मोटर के केंद्र में गर्म स्थान से उसके किनारे तक एक छोटा गर्मी अपव्यय पथ होता है। बढ़े हुए गियर रिडक्शन अनुपात (धारा 2.3 देखें) का मतलब है कि समान शाफ्ट टॉर्क के तहत कम मोटर टॉर्क की आवश्यकता होती है। नए रोटर शीट मेटल कटिंग और चुंबकीय प्रतिरोध में वृद्धि के साथ, चुंबकीय स्टील का वजन काफी कम हो जाता है, शक्ति अपरिवर्तित रहती है और दक्षता में सुधार होता है।EPF4 इन्वर्टर का कार्यशील वोल्टेज 210V से 470v है, और PWM स्विचिंग आवृत्ति 2 से 12kHz है। विभिन्न कार्य बिंदुओं के अनुसार, फ़ील्ड ओरिएंटेड कंट्रोल (FOC) एल्गोरिदम को अनुभागों में लागू किया जाता है, जैसे पारंपरिक स्पेस वेक्टर पल्स चौड़ाई मॉड्यूलेशन (= उच्च गति को सक्षम करने के लिए कम गति पर SVPWM), सिंक्रोनस PWM (= मध्यम गति सीमा पर SynchPWM) , असंतुलित पीडब्लूएम (=मध्यम गति सीमा पर जीडीपीडब्ल्यूएम) और द्विदिश फ्लक्स मॉड्यूलेशन (=उच्च गति सीमा पर एफबीएम)। मोटर के सामने के छोर पर रोटर स्थिति सेंसर रोटर स्थिति संकेत प्रदान करता है।चित्र 4 सिमुलेशन प्रक्रिया में मोटर और इन्वर्टर के नुकसान का मूल्यांकन करने के लिए उपयोग किए जाने वाले संदर्भ ऑपरेटिंग बिंदुओं को दिखाता है। उच्च दक्षता लाभ, विशेष रूप से उच्च गति पर घूमते समय, ठीक इसलिए है क्योंकि पतली मोटर सिलिकॉन स्टील शीट लेमिनेटेड परतों की संख्या में वृद्धि करके लोहे के नुकसान को कम कर सकती है।
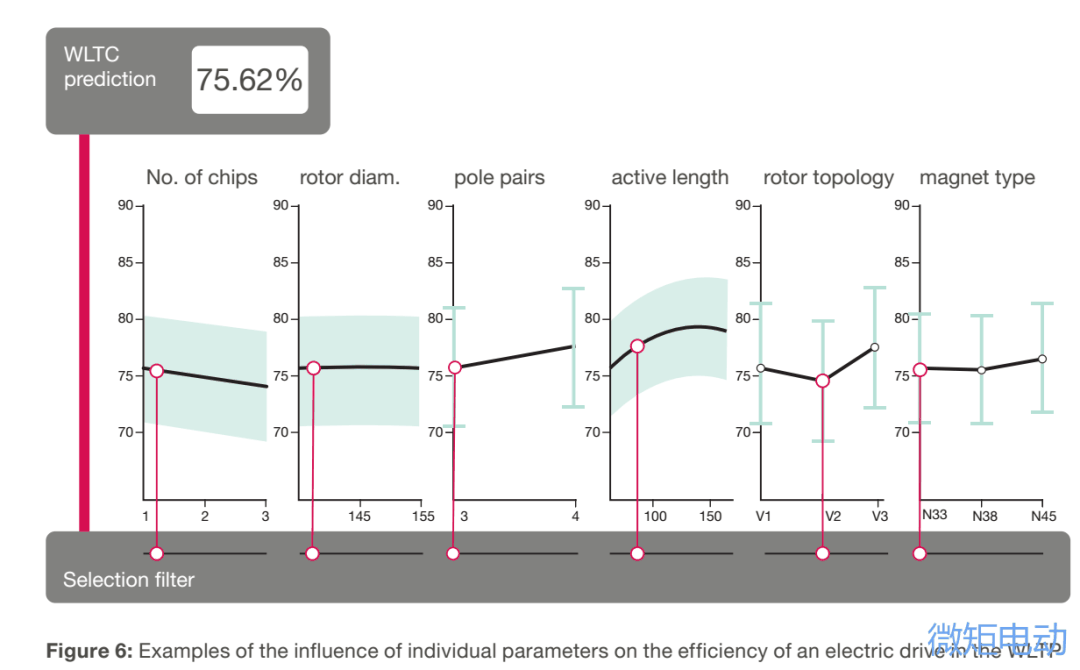
4. EMR4 प्लेटफ़ॉर्म की कार्यान्वयन विधिएकीकृत इलेक्ट्रिक ड्राइव सिस्टम की एप्लिकेशन रेंज दिन-ब-दिन बढ़ती जा रही है। केवल प्रदर्शन, दक्षता, लागत, आकार और वजन में उच्च मापनीयता के साथ, यह बाजार की विविध आवश्यकताओं को पूरा कर सकता है। स्केलेबिलिटी का अंततः मतलब यह है कि एप्लिकेशन के अनुसार आवश्यकताओं को पूरा करने के लिए संबंधित मुख्य घटकों को जोड़ा जा सकता है। बड़ी संख्या में मापदंडों को ध्यान में रखते हुए जो ड्राइव सिस्टम की आवश्यक प्रदर्शन विशेषताओं और उनके बीच जटिल इंटरैक्शन को परिभाषित करते हैं, विवरणों को पूरी तरह से लागू करना डिजाइन में बहुत चुनौतीपूर्ण है।उदाहरण के लिए, EMR4 प्लेटफ़ॉर्म के विकास के दौरान, हमने इलेक्ट्रिक ड्राइव सिस्टम की दक्षता पर WLTP में एकल पैरामीटर के प्रभाव को निर्धारित करने के लिए व्यापक संवेदनशीलता विश्लेषण किया, जैसा कि चित्र 6 में दिखाया गया है।
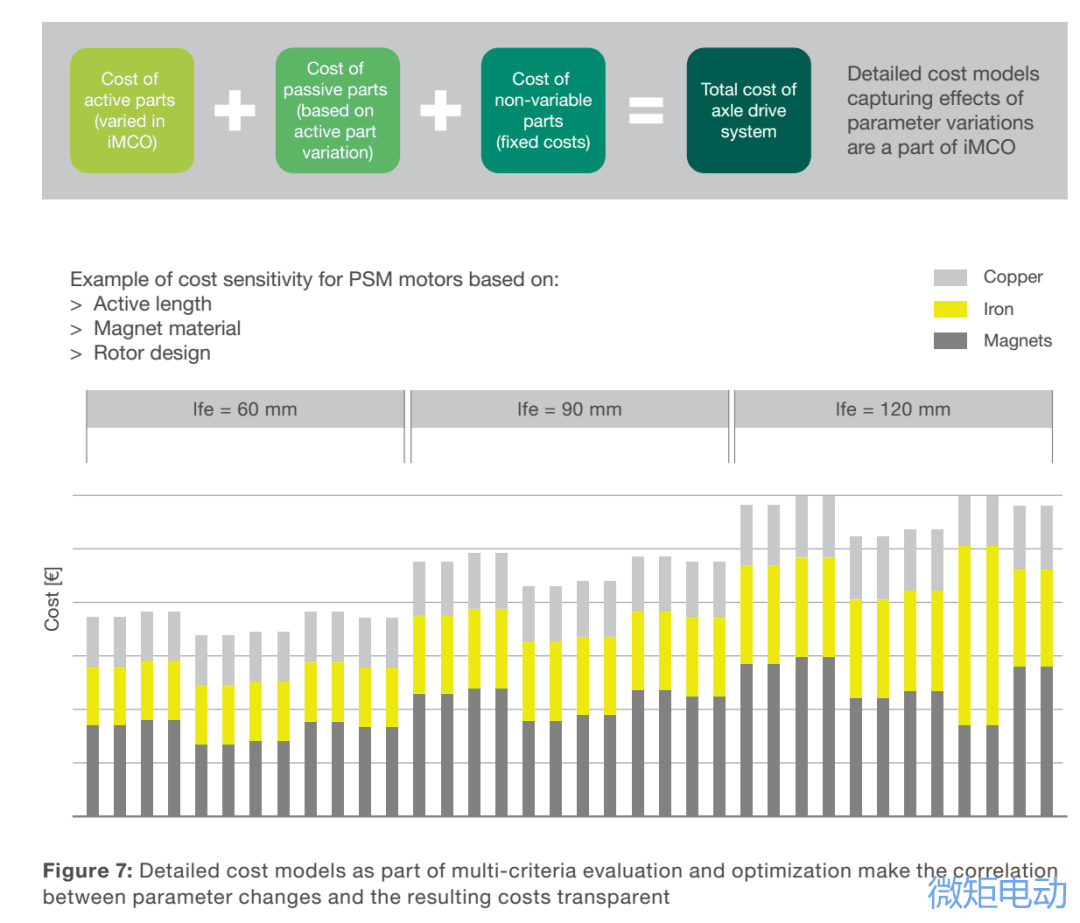
अपेक्षित प्रदर्शन विशेषताओं और संबंधित लागतों का इष्टतम वजन प्राप्त करने के लिए, डेवलपर्स ने इस बहु-मानक विकास चरण में विशेष उपकरण iMCO का उपयोग किया, जैसा कि चित्र 7 में दिखाया गया है।
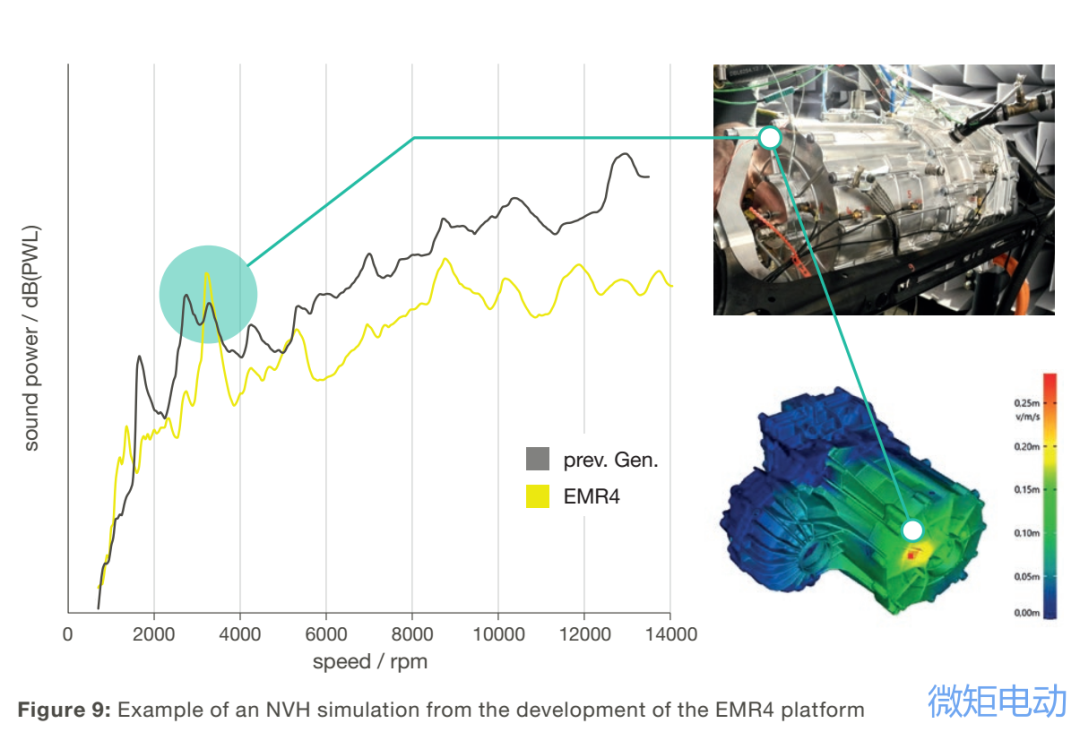
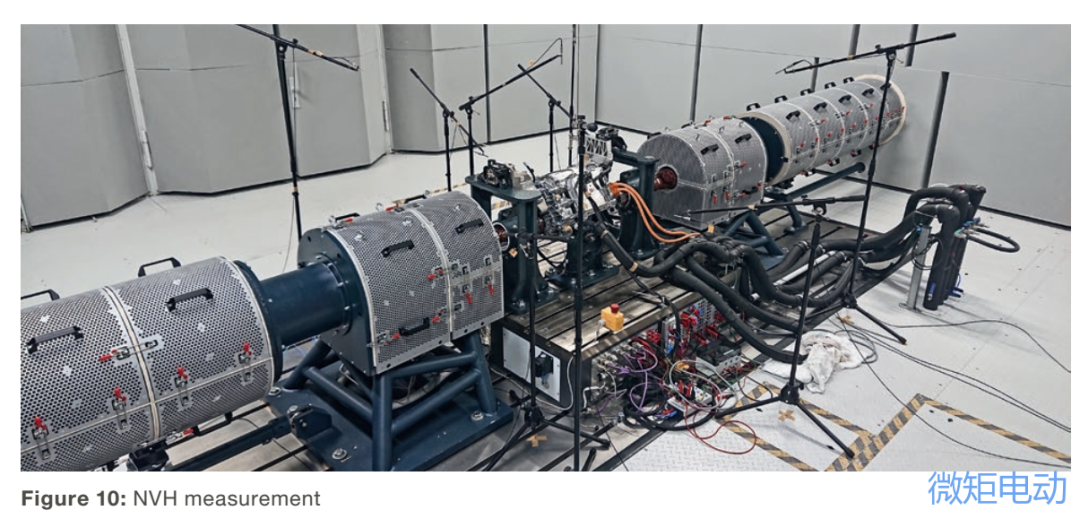
5. और आंतरिक और बाहरी इंटरफेस।जैसा कि पहले उल्लेख किया गया है, एकीकृत ड्राइव सिस्टम को डिजाइन करते समय, अलग से डिजाइन किए गए इलेक्ट्रिक ड्राइव की जटिलता को पूरे वाहन के परिप्रेक्ष्य से पूरी तरह से सरल बना दिया गया है, और जटिलता को ड्राइव सिस्टम के अंदर स्थानांतरित कर दिया गया है। यहां, ड्राइव सिस्टम के अंदर और बाहर कई इंटरफेस से जटिलता के हस्तांतरण को भी साबित किया जा सकता है। चित्र 8 ड्राइव सिस्टम में विभिन्न कार्यों के बीच आंतरिक इंटरफेस को ग्रे रंग में हाइलाइट किया गया है, और पूरे वाहन के बाहरी इंटरफेस को हरे घेरे में दिखाया गया है।पूर्व-सत्यापन EMR4 प्लेटफ़ॉर्म घटकों की पूर्ण विस्तारशीलता का एहसास करने के लिए, सभी प्रमुख घटक, अर्थात्, इन्वर्टर (तीन संस्करण), रेड्यूसर (तीन वेरिएंट), रोटर और स्टेटर (तीन लंबाई प्रत्येक), मोटर आवरण (तीन लंबाई) और बियरिंग प्लेट ("कवर" के दो संस्करण) में आंतरिक और बाहरी इंटरफेस के बारे में स्पष्ट परिभाषाएँ हैं। यह एक एकीकृत इंटरफ़ेस के साथ विभिन्न घटक डिज़ाइनों को संयोजित करना संभव बनाता है।शोर और विद्युत चुम्बकीय विकिरण भी इलेक्ट्रिक ड्राइव सिस्टम के प्रमुख सूचकांक हैं। इलेक्ट्रिक ड्राइव में वाहन बॉडी कंपन पर संरचनात्मक शोर के प्रभाव को कम करने के लिए, सभी परिचालन स्थितियों के तहत ड्राइव सिस्टम की ध्वनिक गुणवत्ता (शोर, कंपन, कठोरता, एनवीएच) पर बहुत सारे अनुकूलन कार्य किए गए हैं, जैसा कि दिखाया गया है चित्र 9 और 10. ईएमआर4 प्लेटफॉर्म पर, ए-सैंपल के आधार पर सिमुलेशन परिणामों का सफलतापूर्वक परीक्षण किया गया है।इस सिमुलेशन तकनीक का उपयोग ब्रैकेट के आकार को अनुकूलित करने और वाहन के संरचनात्मक डिजाइन से संबंधित उत्तेजना अनुनाद से बचने के लिए भी किया जा सकता है।
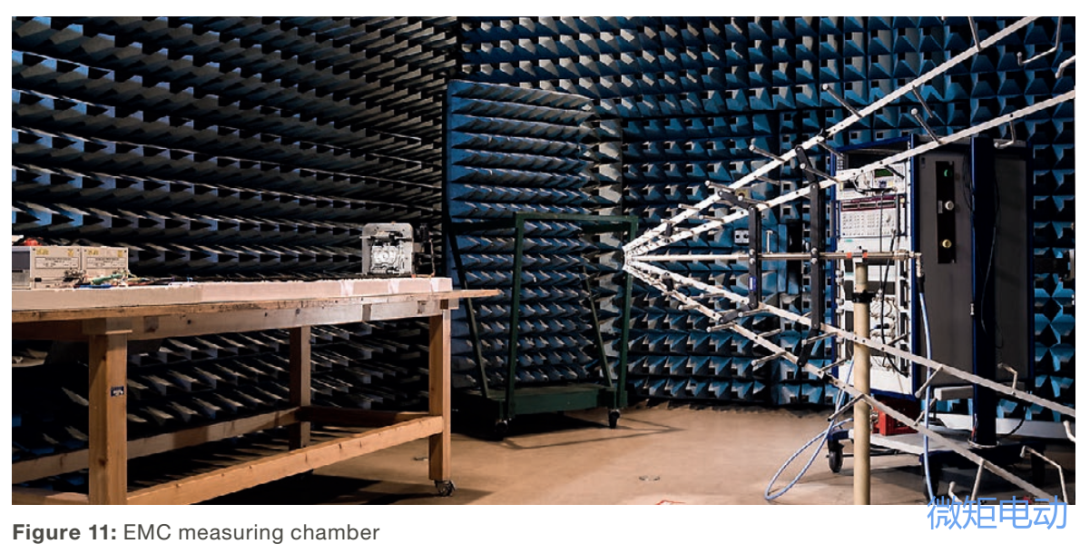
EMR4 प्लेटफ़ॉर्म की विद्युत चुम्बकीय संगतता CISPR25-2016 कक्षा 3 मानक के अनुरूप है, जैसा चित्र 11 में दिखाया गया है।
6. संक्षेप करेंR4 प्लेटफ़ॉर्म के विकास ने इलेक्ट्रिक ड्राइव सिस्टम की तीन पीढ़ियों के औद्योगीकरण के अनुभव को अवशोषित कर लिया है: 2021 की शुरुआत तक, अकेले EMR4 ने ग्राहकों को 150,000 से अधिक इकाइयाँ वितरित की हैं। अनुकूलित EMR4 ड्राइव सिस्टम की तुलना में भी, कम लागत पर EMR3 की दक्षता और प्रदर्शन में उल्लेखनीय सुधार हुआ है। विशेष रूप से, नए प्लेटफ़ॉर्म की उच्च स्केलेबिलिटी EMR4 ड्राइव सिस्टम को विभिन्न मॉडलों में उच्च लागत प्रभावी अनुप्रयोग संभावना बनाती है।वर्तमान में, EMR4 प्लेटफ़ॉर्म की विस्तार योग्य आउटपुट पावर 80kW और 230kW के बीच है, और द्रव्यमान केवल 45 किलोग्राम और 80 किलोग्राम के बीच है। उच्च शक्ति घनत्व बड़ी संख्या में मॉडलों के विद्युतीकरण में परिवर्तन का समर्थन करता है। निर्दिष्ट वर्तमान सीमा के ऊपर या नीचे प्रदर्शन आवश्यकताओं को कवर करने के लिए, पोर्टफोलियो विस्तार का विकास 2021 में शुरू होगा।सिस्टम की लागत अनुकूलन के माध्यम से, EMR4 प्लेटफ़ॉर्म इलेक्ट्रिक वाहनों की खरीद लागत को अतीत में आंतरिक दहन इंजन वाहनों के मानक के करीब लाने में मदद करता है। जैसे-जैसे EMR4 ड्राइव सिस्टम की दक्षता में और सुधार होता है, बैटरी की लागत भी कम हो जाती है।EMR4 प्लेटफ़ॉर्म अनुकूलित ऑफ-द-शेल्फ समाधानों का प्रतिनिधित्व करता है, और हमेशा उत्पादों के मानकीकरण और मॉड्यूलरीकरण पर ध्यान केंद्रित करता है। सिस्टम प्रतिबंध के तहत, ग्राहक-विशिष्ट भेदभाव एकीकरण और सिस्टम विशेषज्ञता के माध्यम से बनता है। यह विधि लागत अनुकूलन और वैयक्तिकरण के बीच संतुलन बनाती है, जो वर्षों के उत्पादन अनुभव और गुणवत्ता नियंत्रण से पूरक होती है। इस रणनीति के आधार पर, विटेस्को टेक्नोलॉजीज इलेक्ट्रिक यात्रा के विकास को बढ़ावा देने के लिए ग्राहकों और आपूर्तिकर्ताओं के साथ सक्रिय रूप से सहयोग कर रही है।प्लेटफ़ॉर्म उत्पादों पर विचारमेरा मानना है कि कई कंपनियों ने विश्लेषण किया है कि थ्री-इन-वन इलेक्ट्रिक ड्राइव सिस्टम को कैसे प्लेटफ़ॉर्म किया जाए, और विटेस्को ईएमआर4 की प्लेटफ़ॉर्म सोच ने हमें बहुत सारी जानकारी दी है।:① अक्षीय एकीकरण को एकीकरण प्रपत्र के रूप में चुना जाता है, ताकि मोटर और इन्वर्टर को अलग किया जा सके, और बड़े बाहरी व्यास वाली मोटर का चयन किया जा सके। शक्ति का विस्तार कोर स्टैक मोटाई द्वारा समायोजित किया जाता है, और कोर पंचिंग को पूरी तरह से प्लेटफ़ॉर्म किया जा सकता है।;अक्षीय एकीकरण को एकीकरण प्रपत्र के रूप में चुना जाता है, ताकि मोटर और इन्वर्टर को अलग किया जा सके, और बड़े बाहरी व्यास वाली मोटर का चयन किया जा सके। शक्ति का विस्तार कोर स्टैक मोटाई द्वारा समायोजित किया जाता है, और कोर पंचिंग को पूरी तरह से प्लेटफ़ॉर्म किया जा सकता है।;③रेड्यूसर एक बड़े कटौती अनुपात का चयन करता है, जो मोटर टॉर्क को कम कर सकता है। टॉर्क को कम करने से सीधे मोटर सामग्री की मात्रा कम हो सकती है और मोटर लागत कम हो सकती है। मोटर दक्षता, प्रदर्शन और लागत के आधार पर बहु-मानक अनुकूलन में आईएमसीओ, एक विशेष उपकरण का उल्लेख किया गया है, जिसे भी संदर्भित किया जा सकता है।
इन कुकीज़ का उद्देश्य अनुरोधित सेवा, एप्लिकेशन या संसाधन प्रदान करना है। इन कुकीज़ के बिना, आपके कोई भी अनुरोध सही ढंग से पूरे नहीं हो सकते। आमतौर पर, इनका उपयोग हमारी वेबसाइट पर आपके द्वारा की जाने वाली गतिविधियों को प्रबंधित करने के लिए किया जाता है, उदाहरण के लिए, ये आपको दृश्य तत्व प्राप्त करने, पृष्ठ संसाधनों का उपयोग करने और अपने खाते में लॉग इन करने में मदद करते हैं। बुनियादी कार्यों को सेट करने के अलावा, इन कुकीज़ का उपयोग करके हम अपनी वेबसाइट की सुरक्षा और कार्यक्षमता भी सुनिश्चित कर सकते हैं।
विश्लेषिकी कुकीज़
इन कुकीज़ का उद्देश्य हमारी वेबसाइट पर उपयोगकर्ताओं की परस्पर क्रिया के बारे में मात्रात्मक डेटा प्रदान करना है। इसके अतिरिक्त, ये कुकीज़ वेबसाइट के प्रदर्शन को ट्रैक करने के लिए आवश्यक जानकारी एकत्र करती हैं। आमतौर पर, ये संवेदनशील जानकारी एकत्र नहीं करती हैं और केवल हमें सामान्य आँकड़े प्रदान करती हैं, जैसे कि विभिन्न पृष्ठों पर आने वाले आगंतुकों की संख्या, ट्रैफ़िक स्रोत और रूपांतरण दरें, ताकि हम वेबसाइट के प्रदर्शन में सुधार कर सकें। इन कुकीज़ को अक्षम करने पर, हम आपको आगंतुक के रूप में पहचान नहीं पाएंगे।
विज्ञापन कुकीज़
ये कुकीज़ हमारे विज्ञापन भागीदारों द्वारा व्यवहार आधारित विज्ञापन और री-टारगेटिंग विश्लेषण प्रदान करने के लिए सेट की जाती हैं। वे उपयोगकर्ता प्रोफ़ाइल बनाने और वैयक्तिकृत विज्ञापन चलाने के लिए ब्राउज़िंग जानकारी एकत्र करते हैं। जब आप अन्य वेबसाइटों पर जाते हैं, तो आपको आपकी रुचियों और व्यवहार के अनुसार बनाई गई प्रोफ़ाइल के आधार पर अनुकूलित विज्ञापन दिखाई देंगे।





 粤公网安备44030002007346号