Analisis | Sistem Penggerak Listrik Daratan Dangkal EMR4
2022-04-011223
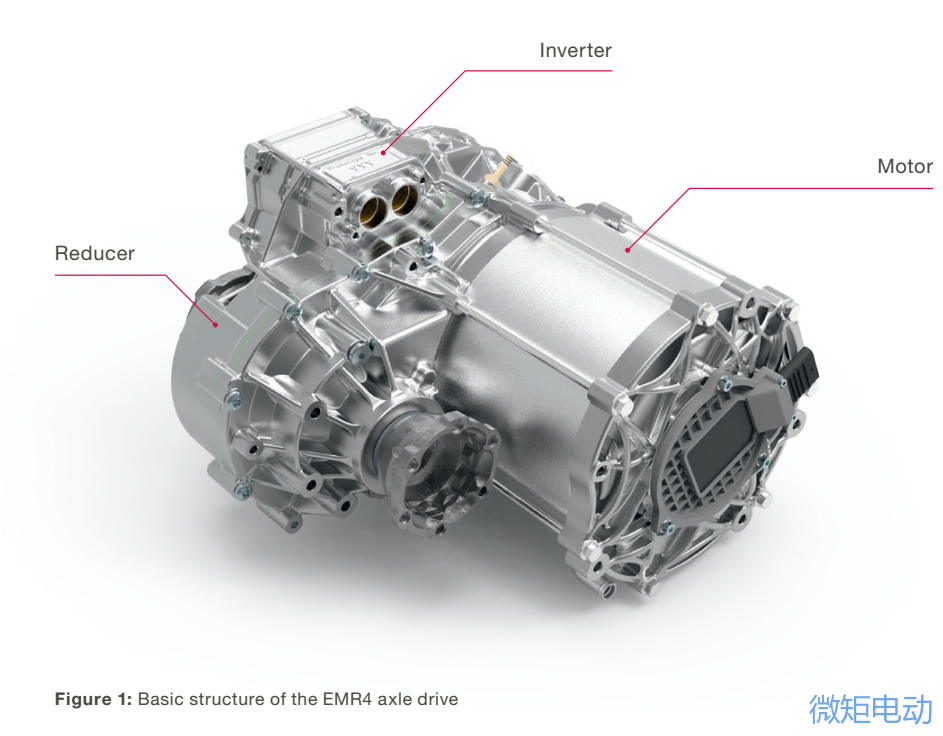
1. kata pengantarDengan pesatnya akselerasi kendaraan listrik di pasar, perbedaan merek, segmen pasar dan model juga semakin meningkat, sehingga sangat penting untuk memaksimalkan penerapan sistem penggerak listrik. Sistem penggerak listrik, seperti EMR3 (sistem penggerak listrik generasi ketiga) yang diproduksi dalam jumlah besar dan EMR4 (sistem penggerak listrik generasi ketiga) yang saat ini sedang dikembangkan, dirancang dengan metode optimasi multi-standar di tingkat sistem. Dibandingkan dengan generasi sebelumnya, EMR4 meningkatkan efisiensi hingga 5%, meningkatkan skalabilitas daya secara signifikan, dan sangat mengurangi biaya. Meningkatkan efisiensi dan kinerja adalah jalur dan arahan teknis yang dikemukakan oleh sistem penggerak listrik seluruh kendaraan. Untuk mendorong peningkatan kinerja EMR4, banyak rantai yang memengaruhi efisiensi dan kinerja penggerak listrik telah dioptimalkan hingga detailnya. Demi skalabilitas, banyak antarmuka internal dan eksternal juga telah distandarisasi untuk memastikan bahwa tiga komponen utama - inverter elektronik daya, motor, dan peredam - dapat digabungkan sebebas mungkin sesuai dengan prinsip kebutuhan yang disesuaikan. Pada aspek kenyamanan akustik sistem penggerak listrik, penekanannya adalah pada simulasi, pengujian dan optimalisasi karakteristik kebisingan (keparahan kebisingan dan getaran) sistem pada keseluruhan MAP yang bekerja. Sejak awal, pengembangan EMR4 menyerap pengalaman yang relevan dari sistem penggerak listrik generasi sebelumnya.2. EMR4架构Untuk skalabilitas yang lebih besar, struktur dasar sistem penggerak listrik EMR4 telah berubah dibandingkan dengan EMR3 saat ini. Ketiga komponen dasar (inverter elektronika daya, motor dan peredam) disusun dalam garis lurus (terintegrasi secara aksial) di EMR4.
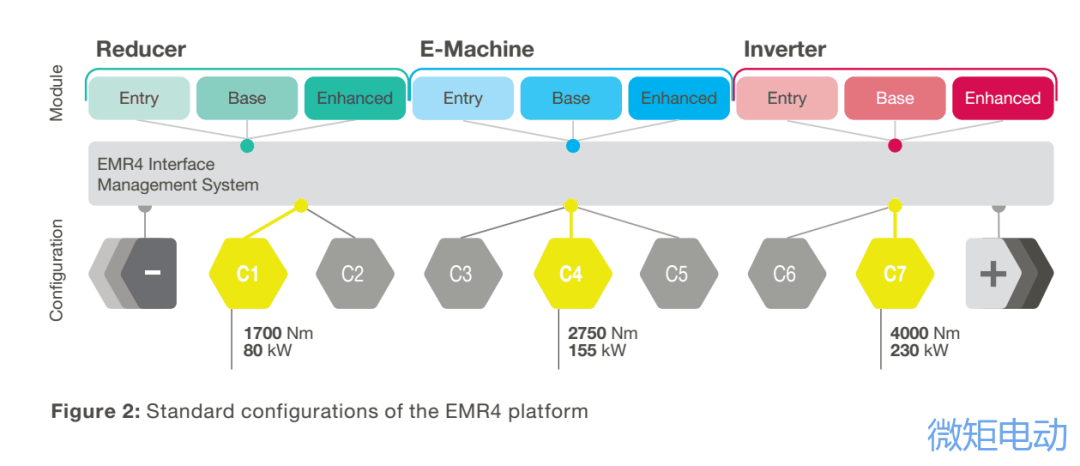
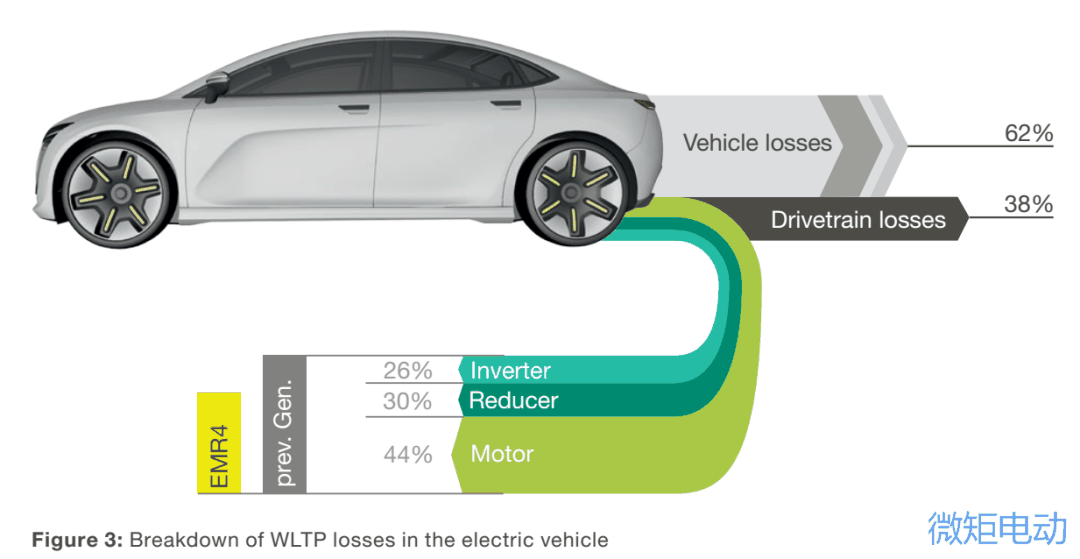
Dengan struktur dasar ini, dimungkinkan untuk menghubungkan dua komponen yang memerlukan variabilitas terbesar dalam desain berbeda, dan persyaratan modifikasi gearbox peredam dapat diwujudkan dalam ukuran casing. Susunan inline ini menjadi dasar fitur arsitektur utama EMR4.Konfigurasi standar yang direncanakan selama proses pengembangan (untuk kendaraan di seksi A hingga J2, yaitu kelas berat kendaraan adalah dari 1,800kg hingga 2,800kg) dapat dicakup oleh tiga dimensi panjang motor: 60mm (entry level), 90mm ( tingkat dasar) atau 105mm (tingkat yang ditingkatkan), seperti yang ditunjukkan pada Gambar 2. Menurut desain, sistem penggerak EMR4 yang baru dikembangkan menyediakan daya 80kW dan maksimum 230kW (10 detik). Kisaran torsi sistem penggerak adalah dari 1,700Nm hingga 4,000Nm(10 detik), dan skalabilitas terlihat jelas pada bobot modul.Sesuai dengan kebutuhan daya penggerak, bobotnya antara 45kg dan 80kg. Berdasarkan hasil penelitian sebelumnya, dibandingkan dengan EMR3, sistem penggerak EMR4 dapat mencapai keunggulan efisiensi sebesar 5.6% di WLTP, yang akan berdampak signifikan pada jarak tempuh kendaraan. Sesuai dengan kebutuhan daya penggerak, bobotnya antara 45kg dan 80kg. Berdasarkan hasil penelitian sebelumnya, dibandingkan dengan EMR3, sistem penggerak EMR4 dapat mencapai keunggulan efisiensi sebesar 5.6% di WLTP, yang akan berdampak signifikan pada jarak tempuh kendaraan.复制 反馈Nilai-nilai ini diperoleh melalui optimalisasi sistematis beberapa rantai efek sentral dalam sistem penggerak. Potensi perbaikan telah diwujudkan melalui banyak langkah rinci di sini. Dibandingkan dengan EMR3 yang dioptimalkan, efisiensi EMR4 telah meningkat pesat, kepadatan daya meningkat lebih dari 20%, namun biayanya semakin berkurang. Meskipun EMR4 menggunakan bahan berkualitas tinggi di banyak tempat, keunggulan teknis bahan memungkinkan penghematan lebih banyak biaya di bidang lain dan mengoptimalkan biaya.2.1 Arsitektur dan motorPSMDiameter motor (diameter casingnya) telah dirancang untuk fiksasi EMR4 terintegrasi. Diameter luar stator motor platform R4 adalah 208mm, sedikit lebih besar dari 20mm dibandingkan dengan motor EMR4. Namun, langkah-langkah desain untuk meningkatkan kinerja motor telah mengurangi panjang aksial motor EMR4 hampir setengahnya dibandingkan dengan penggerak aksial saat ini (90mm, bukan 175mm).Sekarang stator memiliki setidaknya empat lapisan per alur (bukan dua lapisan di EMR3). Jumlah lantai (seperti 4-8 lantai) yang dipilih sesuai dengan situasi spesifik di masa depan ditentukan secara ketat sesuai dengan persyaratan biaya yang diperlukan dan tingkat kinerja atau voltase. Keseimbangan antara meminimalkan biaya dan memaksimalkan potensi komponen bergerak merupakan faktor penting untuk dipertimbangkan. 2.2 Arsitektur dan pengontrol elektronika dayaInverter platform R4 adalah produk elektronik daya tegangan tinggi generasi keempat berdasarkan Vitesco Technologies (EPF4). Untuk rentang daya platform EMR4, inverter EPF4 yang sangat terintegrasi dapat menyediakan tiga tingkat daya: 290A (level awal), 550A (level dasar), dan 820A (level yang ditingkatkan). Versi Entry memberikan solusi hemat biaya dengan output hingga 80kW(10s) dan torsi 1700Nm(10s). Versi ini pada dasarnya cocok untuk berbagai aplikasi, dengan keluaran tenaga hingga 135/165kW(10s) dan torsi 2,500/3,000 Nm(10s). Desain yang ditingkatkan untuk output pada 2800Nm dan 4000Nm, daya hingga 230kW.Namun pada prinsipnya semua varian inverter dapat dikombinasikan dengan masing-masing varian daya motor dan masing-masing peredam yang dibutuhkan. Hal ini perlu memenuhi persyaratan khusus (misalnya kendaraan logistik) yang berbeda dari mobil penumpang massal standar. Ukuran inverter hanya 270 × 221 × 126mm, yang merupakan desain yang sangat kompak. 2.3 Dan peredam bingkaiMenurut torsi motor, platform ini mencakup tiga versi reduksi yang dikonfigurasi sebagai <: 2="">Estimasi rasio reduksi antara i = 9.3 dan i = 11.64. Dibandingkan dengan generasi sebelumnya, rasio pengurangan ini telah diperluas, sehingga memungkinkan penggunaan kecepatan puncak motor yang lebih tinggi dengan sebaik-baiknya. Pada peredam, ukuran rasio reduksi yang tinggi ini dapat menghemat biaya motor secara signifikan, dan memberikan peluang untuk mengurangi biaya dalam hal biaya bahan berkualitas lebih tinggi.Peredam dirancang dengan input kecepatan 16000 rpm dan input torsi motor 255 Nm. Peredam memberikan keluaran torsi poros hingga 3000 Nm.Kecepatan poros maksimum yang diijinkan adalah 1720 rpm. Parkir listrik secara opsional dapat diintegrasikan ke dalam peredam. 3. Optimalisasi faktor-faktor yang mempengaruhi efisiensiDi seluruh dunia, tren peningkatan efisiensi kendaraan listrik terlihat jelas. Pertimbangan jarak tempuh dan ukuran/biaya baterai, serta persyaratan hukum yang bertujuan mengendalikan polusi udara dan mitigasi perubahan iklim, semuanya berkontribusi terhadap hal ini. Selain itu, peningkatan efisiensi penggerak listrik juga meningkatkan daya tarik mobil, karena biaya sistem yang dihasilkan berkurang. Wh/km dalam WLTP digunakan untuk mengukur konsumsi energi.Banyak faktor tunggal yang menentukan efisiensi sebuah mobil. Meskipun sebagian besar disebabkan oleh keseluruhan kendaraan, sistem tenaga juga mempunyai pengaruh yang cukup besar. Banyak faktor yang menentukan efisiensi sebuah mobil. Meskipun sebagian besar disebabkan oleh keseluruhan kendaraan, sistem tenaga juga mempunyai pengaruh yang cukup besar.Gambar 3 Mengambil sistem penggerak terintegrasi sebagai contoh, ini menggambarkan pengaruh sistem tenaga dan kerugian spesifiknya terhadap efisiensi seluruh kendaraan. Secara umum, sekitar sepertiga kerugian disebabkan oleh mengemudi, dan sekitar dua pertiga disebabkan oleh keseluruhan kendaraan.EMR4 telah membuat kemajuan lebih lanjut dalam inverter elektronik daya, motor dan peredam, serta meningkatkan efisiensi kendaraan secara keseluruhan: dibandingkan dengan generasi sebelumnya, efisiensi EMR4 jauh lebih tinggi, dan total konsumsi energi rata-rata setiap kendaraan kelas D dapat dikurangi sebesar 5.6% di WLTP.
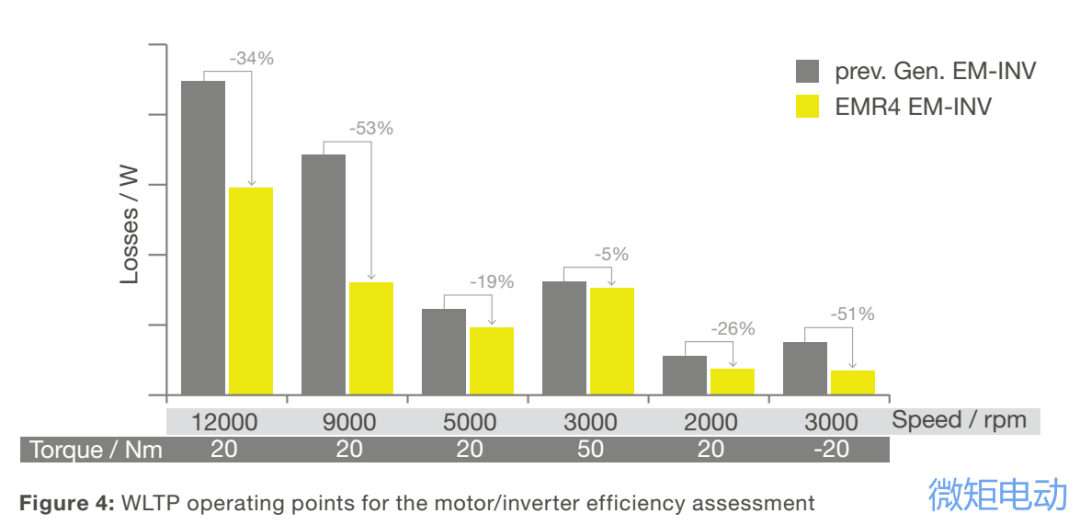
3.1 Dan efisiensi motor dan inverter ditingkatkan.Di bagian Aktif platform EMR4, inti besi laminasi yang terbuat dari lembaran baja silikon yang sangat tipis dan berkekuatan tinggi digunakan untuk mencapai kecepatan motor lebih tinggi dengan bahan lebih sedikit. Saat ini, kecepatan maksimumnya adalah 16,000 rpm (EMR 3: 14,000 rpm). Dengan meningkatkan rasio gigi maka torsi motor dapat dikurangi sehingga menghemat material motor. Selain itu, tenaga berkelanjutan motor EMR4 telah ditingkatkan secara signifikan. Karena kerugian sangat berkurang dan struktur pendinginan dioptimalkan, motor dapat terus menerus menghasilkan 40-80kW pada kecepatan tertinggi. Karena panjang pendek dan desain motor yang kompak, pembuangan panas menjadi lebih efektif, karena jalur pembuangan panas lebih pendek dari titik panas di tengah motor ke tepinya. Rasio reduksi gigi yang meningkat (lihat Bagian 2.3) berarti diperlukan torsi motor yang lebih rendah pada torsi poros yang sama. Dikombinasikan dengan pemotongan lembaran logam rotor baru dan peningkatan ketahanan magnet, bobot baja magnetis berkurang secara signifikan, daya tetap tidak berubah, dan efisiensi ditingkatkan.Tegangan kerja inverter EPF4 adalah 210V hingga 470v, dan frekuensi switching PWM adalah 2 hingga 12kHz. Menurut titik kerja yang berbeda, algoritma kontrol berorientasi lapangan (FOC) diterapkan dalam beberapa bagian, seperti modulasi lebar pulsa vektor ruang tradisional (= SVPWM pada kecepatan rendah untuk mengaktifkan arus lebih tinggi), PWM sinkron (= Sinkronisasi PWM pada rentang kecepatan sedang) , PWM terputus-putus (= GDPWM pada rentang kecepatan sedang) dan modulasi fluks dua arah (=FBM pada rentang kecepatan tinggi). Sensor posisi rotor di ujung depan motor memberikan sinyal posisi rotor.Gambar 4 menunjukkan titik acuan operasi yang digunakan untuk mengevaluasi rugi-rugi motor dan inverter dalam proses simulasi. Peningkatan efisiensi yang lebih tinggi, terutama saat berputar dengan kecepatan tinggi, justru karena lembaran baja silikon motor yang lebih tipis dapat mengurangi kehilangan besi dengan meningkatkan jumlah lapisan yang dilaminasi.
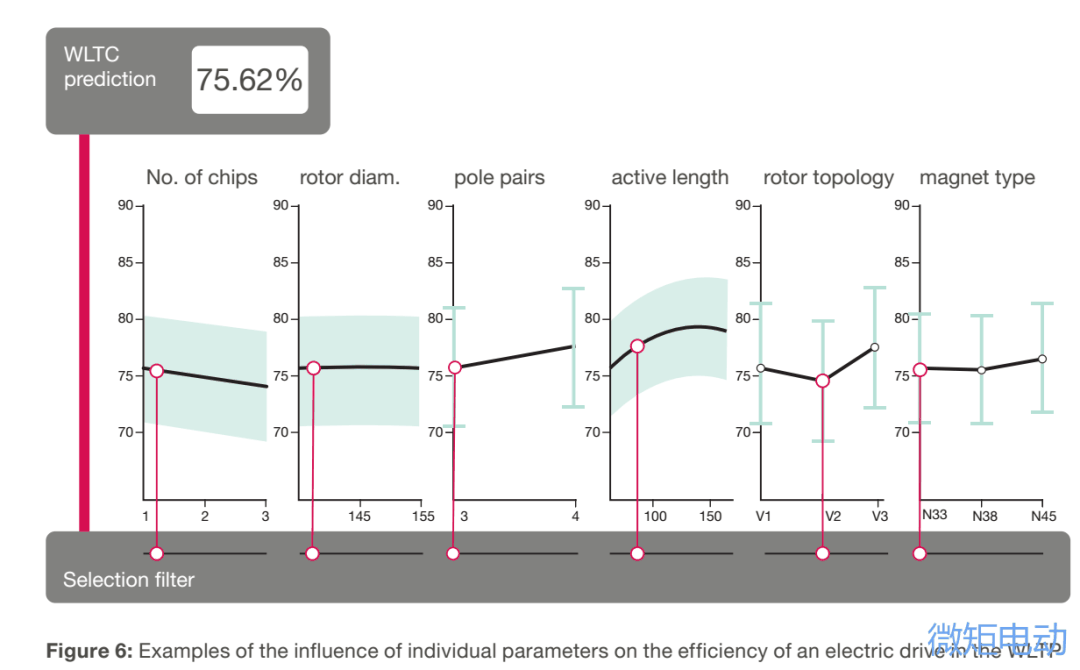
4.Metode implementasi platform EMR4Jangkauan penerapan sistem penggerak listrik terintegrasi berkembang dari hari ke hari. Hanya dengan skalabilitas tinggi dalam kinerja, efisiensi, biaya, ukuran dan berat, ia dapat memenuhi kebutuhan pasar yang terdiversifikasi. Skalabilitas pada akhirnya berarti komponen-komponen utama terkait dapat digabungkan untuk memenuhi kebutuhan sesuai aplikasi. Mengingat banyaknya parameter yang menentukan karakteristik kinerja yang diperlukan dari sistem penggerak dan interaksi kompleks di antara parameter tersebut, sangat menantang dalam desain untuk mengimplementasikan detailnya secara menyeluruh.Misalnya, selama pengembangan platform EMR4, kami melakukan analisis sensitivitas ekstensif untuk menentukan pengaruh satu parameter di WLTP terhadap efisiensi sistem penggerak listrik, seperti yang ditunjukkan pada Gambar 6.
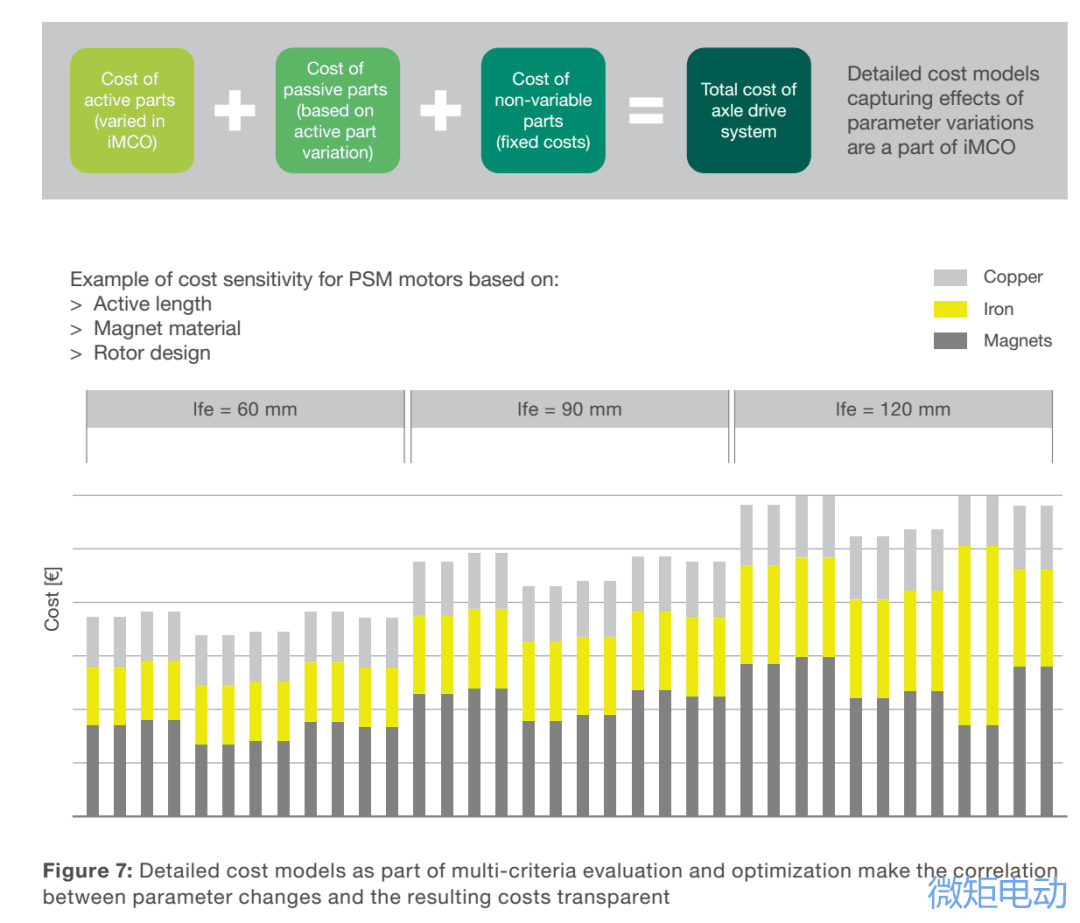
Untuk mencapai bobot optimal dari karakteristik kinerja yang diharapkan dan biaya terkait, pengembang menggunakan alat khusus iMCO dalam tahap pengembangan multi-standar ini, seperti yang ditunjukkan pada Gambar 7.
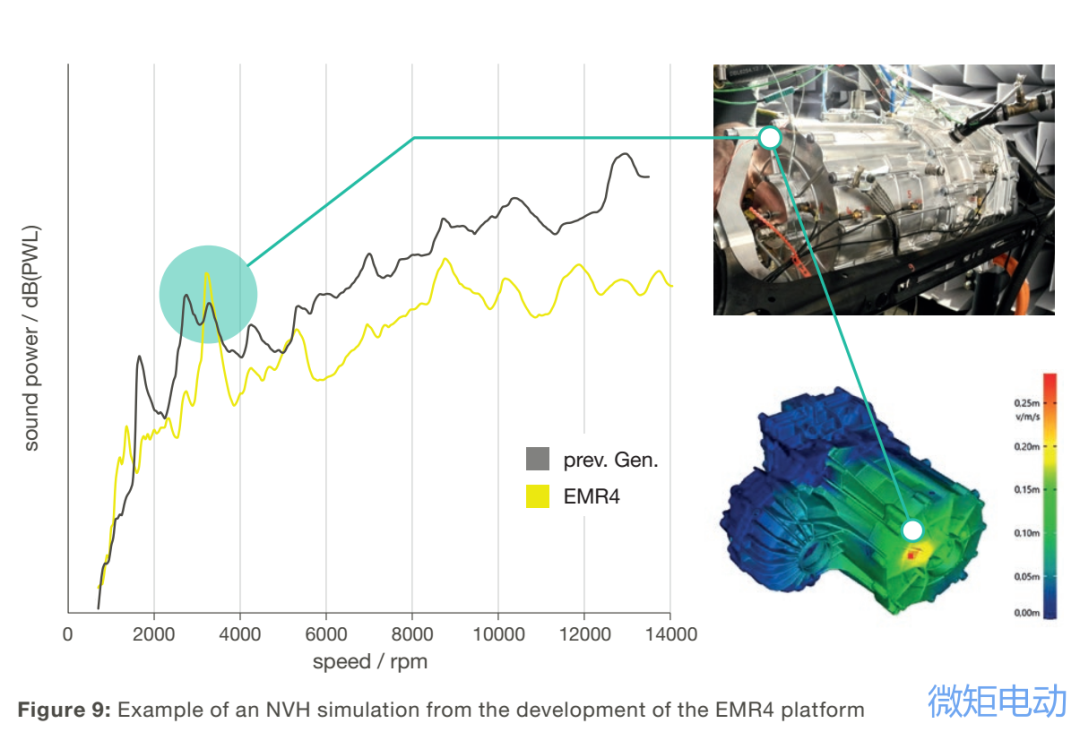
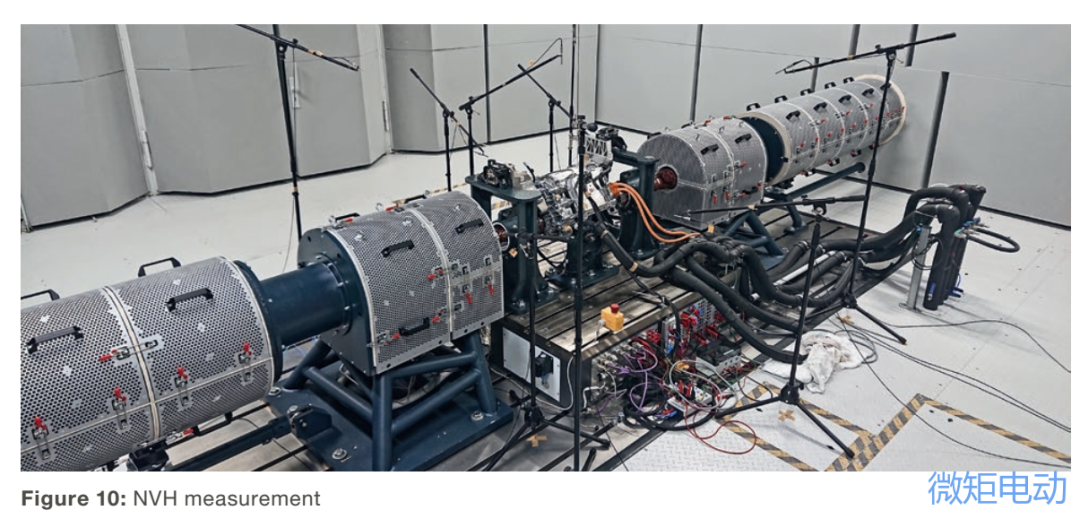
5. Dan antarmuka internal dan eksternal.Seperti disebutkan sebelumnya, ketika merancang sistem penggerak terintegrasi, kompleksitas penggerak listrik yang dirancang secara terpisah telah sepenuhnya disederhanakan dari sudut pandang keseluruhan kendaraan, dan kompleksitas tersebut telah dipindahkan ke bagian dalam sistem penggerak. Di sini, pengalihan kompleksitas juga dapat dibuktikan dari banyak antarmuka di dalam dan di luar sistem penggerak. Gambar 8 menunjukkan antarmuka internal antara berbagai fungsi dalam sistem penggerak, disorot dalam warna abu-abu, dan antarmuka eksternal seluruh kendaraan ditampilkan dalam lingkaran hijau.Untuk mewujudkan perluasan penuh komponen platform EMR4 pra-verifikasi, semua komponen utama, yaitu inverter (tiga versi), peredam (tiga varian), rotor dan stator (masing-masing tiga panjang), casing motor (tiga panjang) dan pelat bantalan (dua versi "penutup") memiliki definisi yang jelas tentang antarmuka internal dan eksternal. Hal ini memungkinkan untuk menggabungkan desain komponen yang berbeda dengan antarmuka terpadu.Kebisingan dan radiasi elektromagnetik juga merupakan indeks utama sistem penggerak listrik. Untuk meminimalkan pengaruh kebisingan struktural pada getaran bodi kendaraan pada penggerak listrik, banyak pekerjaan optimasi telah dilakukan pada kualitas akustik (kebisingan, getaran, kekerasan, NVH) dari sistem penggerak di semua kondisi pengoperasian, seperti yang ditunjukkan pada Gambar 9 dan 10. Pada platform EMR4, hasil simulasi telah berhasil diuji berdasarkan A-sample.Teknologi simulasi ini juga dapat digunakan untuk mengoptimalkan bentuk braket dan menghindari resonansi eksitasi terkait desain struktur kendaraan.
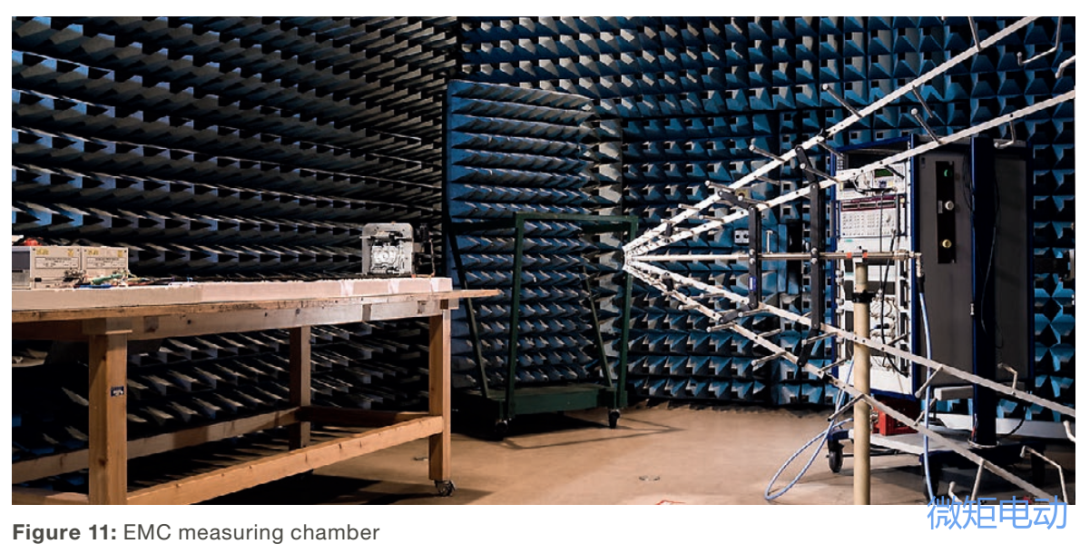
Kompatibilitas elektromagnetik platform EMR4 sesuai dengan standar CISPR25-2016 Kelas 3, seperti yang ditunjukkan pada Gambar 11.
6. meringkasPengembangan platform R4 telah menyerap pengalaman industrialisasi tiga generasi sistem penggerak listrik: pada awal tahun 2021, EMR4 sendiri telah mengirimkan lebih dari 150,000 unit ke pelanggan. Efisiensi dan kinerja EMR4 telah ditingkatkan secara signifikan dengan biaya lebih rendah, bahkan dibandingkan dengan sistem penggerak EMR3 yang dioptimalkan. Terutama, skalabilitas tinggi dari platform baru ini membuat sistem penggerak EMR4 memiliki prospek penerapan hemat biaya tinggi dalam berbagai model berbeda.Saat ini, daya keluaran yang dapat diperluas dari platform EMR4 adalah antara 80kW dan 230kW, dan massanya hanya antara 45 kg dan 80 kg. Kepadatan daya yang tinggi mendukung transisi sejumlah besar model ke elektrifikasi. Untuk memenuhi persyaratan kinerja di atas atau di bawah kisaran yang ditentukan saat ini, pengembangan ekspansi portofolio akan dimulai pada tahun 2021.Melalui optimalisasi biaya sistem, platform EMR4 membantu biaya pembelian kendaraan listrik mendekati standar kendaraan bermesin pembakaran internal di masa lalu. Seiring dengan peningkatan efisiensi sistem penggerak EMR4, biaya baterai juga berkurang.Platform EMR4 mewakili solusi siap pakai yang disesuaikan, dan selalu berfokus pada standardisasi dan modularisasi produk. Di bawah pembatasan sistem, diferensiasi spesifik pelanggan dibentuk melalui integrasi dan keahlian sistem. Metode ini menciptakan keseimbangan antara optimalisasi biaya dan personalisasi, dilengkapi dengan pengalaman produksi dan pengendalian kualitas selama bertahun-tahun. Berdasarkan strategi ini, Vitesco Technologies secara aktif bekerja sama dengan pelanggan dan pemasok untuk mendorong pertumbuhan perjalanan listrik.Pemikiran tentang produk platformSaya yakin banyak perusahaan telah menganalisis cara membuat platform sistem penggerak listrik tiga-dalam-satu, dan pemikiran platform Vitesco EMR4 telah memberi kami banyak pencerahan.:① Integrasi aksial dipilih sebagai bentuk integrasi, sehingga motor dan inverter dipisahkan, dan dipilih motor dengan diameter luar lebih besar. Perluasan daya disesuaikan dengan ketebalan tumpukan inti, dan pelubangan inti dapat diplatform sepenuhnya.;Integrasi aksial dipilih sebagai bentuk integrasi, sehingga motor dan inverter dipisahkan, dan dipilih motor dengan diameter luar lebih besar. Perluasan daya disesuaikan dengan ketebalan tumpukan inti, dan pelubangan inti dapat diplatform sepenuhnya.;③Peredam memilih rasio reduksi yang besar, yang dapat mengurangi torsi motor. Mengurangi torsi dapat secara langsung mengurangi jumlah material motor dan mengurangi biaya motor. IMCO, alat khusus, disebutkan dalam optimasi multi-standar berdasarkan efisiensi motor, kinerja dan biaya, yang juga dapat dirujuk.
Tujuan dari cookie ini adalah untuk menyediakan layanan, aplikasi, atau sumber daya yang diminta. Tanpa cookie ini, tidak satu pun permintaan Anda dapat diselesaikan dengan benar. Biasanya, cookie ini digunakan untuk mengelola tindakan yang Anda lakukan di situs web kami, misalnya, membantu Anda mendapatkan elemen visual, menggunakan sumber daya halaman, dan masuk ke akun Anda. Selain mengatur fungsi dasar, dengan menggunakan cookie ini, kami juga dapat memastikan keamanan dan efisiensi situs web kami.
Cookie Analytics
Tujuan dari cookie ini adalah untuk menyediakan data kuantitatif tentang interaksi pengguna dengan situs web kami. Selain itu, cookie ini mengumpulkan informasi yang digunakan untuk melacak kinerja situs web. Biasanya, cookie ini tidak mengumpulkan informasi sensitif dan hanya memberi kami statistik umum, seperti jumlah pengunjung untuk berbagai halaman, sumber lalu lintas, dan rasio konversi, untuk membantu kami meningkatkan kinerja situs web. Dengan menonaktifkan cookie ini, kami tidak akan dapat mengidentifikasi Anda sebagai pengunjung.
Cookie Periklanan
Cookie ini diatur oleh mitra periklanan kami untuk menyediakan periklanan berbasis perilaku dan analisis penargetan ulang. Cookie ini mengumpulkan informasi penelusuran untuk membangun profil pengguna dan menjalankan iklan yang dipersonalisasi. Saat Anda mengunjungi situs web lain, Anda akan melihat iklan yang disesuaikan berdasarkan profil yang dibuat sesuai dengan minat dan perilaku Anda.





 粤公网安备44030002007346号