


سروس ہاٹ لائن
حل
حل
ذہین تبدیلی کا احساس کرنے کے لیے مینوفیکچرنگ انڈسٹری کی حمایت کریں | GD32F303 یونیورسل انورٹر حل ڈیزائن
2022-03-17
196
پیش لفظ
ستمبر 2020 میں، چین نے 2030 اور 2060 میں چوٹی کاربن ڈائی آکسائیڈ کے اخراج میں کاربن غیر جانبداری کے ہدف کی وضاحت کی۔ اگلے 40 سالوں میں صفر خالص اخراج کو حاصل کرنا چین کے لیے ایک مشکل کام ہوگا۔ جہاں تک موٹر انڈسٹری کا تعلق ہے، موٹرز صنعتی میدان میں ایک اہم مقام رکھتی ہیں۔ اعداد و شمار کے مطابق، چین میں موٹروں کی سالانہ بجلی کی کھپت پورے معاشرے کی کل بجلی کی کھپت کا 69 فیصد ہے، جو صنعتی بجلی کی کھپت کا تقریباً 75 فیصد ہے۔ اس لیے موٹر انڈسٹری کے لیے موٹر کے لائف سائیکل میں کاربن کے اخراج کو کم کرنا اور کاربن میں کمی کے عمل کو تیز کرنا ایک اہم کام ہے۔ متغیر فریکوئنسی اسپیڈ ریگولیشن ٹیکنالوجی AC موٹر کی رفتار کو درست طریقے سے کنٹرول کر سکتی ہے اور موٹر کو توانائی کی بچت کی حالت میں چلا سکتی ہے۔ یہ روایتی موٹر سسٹم کی رفتار کے ضابطے میں اصلاحات اور موٹر سسٹم کی چلانے کی کارکردگی کو بہتر بنانے کے لیے ایک اہم اقدام ہے۔ روایتی فریکوئنسی کنورٹرز میں بڑے حجم، کم کارکردگی اور زیادہ قیمت کی خصوصیات ہوتی ہیں، اس کے علاوہ، ان کے ماحول کے لیے کچھ تقاضے بھی ہوتے ہیں۔ وکندریقرت کنٹرول مواقع کے لیے، روایتی فریکوئنسی کنورٹرز صنعتی ایپلی کیشنز کی ضروریات کو پورا کرنا مشکل ہیں۔
اس مقالے میں، GD32 MCU پر مبنی VF/ ویکٹر انورٹر کا کنٹرول سسٹم ماڈیولر ڈیزائن، کنٹرول پینل کو اپناتا ہے، اور یوزر انٹرفیس کو ضروریات کے مطابق آزادانہ طور پر ملایا جا سکتا ہے، جو انسٹالیشن، پروگرامنگ اور ابتدائی ڈیزائن کے لیے آسان ہے، اور آسانی سے رفتار کا ادراک کرتا ہے۔ غیر مطابقت پذیر موٹر کے ضابطے کی ضروریات۔ ایک ہی وقت میں، بس ٹیکنالوجی کو کنٹرول سسٹم اور تقسیم شدہ نظام کے ساتھ آسانی سے منسلک کیا جا سکتا ہے، تاکہ کمپیوٹر سے چلنے والے نظام کے کنٹرول اور فیکٹری ورکشاپ کے مرکزی کنٹرول کو محسوس کیا جا سکے۔ لہذا، فریکوئنسی کنورٹر میں ذہین مینوفیکچرنگ کے شعبوں جیسے آٹوموبائل، خوراک، مواد کی ترسیل اور صنعتی کنٹرول میں وسیع درخواست کی جگہ ہے۔
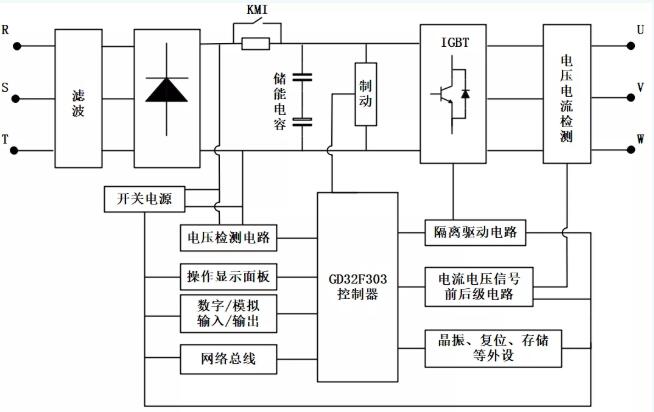
نظام چارٹ
پروگرام کی خصوصیات
بنیادی اسکیم میں GD32F303RCT6 کنٹرول اپنایا گیا ہے، جس کی وجہ سے نظام میں سادہ ساخت، آسان نفاذ، کم لاگت اور اعلی وشوسنییتا کی خصوصیات ہیں۔ ہارڈ ویئر کا ڈھانچہ سسٹم کی کارکردگی کو کم کیے بغیر بہتر بنایا گیا ہے، اور ہارڈ ویئر سسٹم کے ماڈیول واضح اور بدیہی ہیں، جو پروگراموں کی تنصیب اور استعمال اور ابتدا کے لیے آسان ہیں۔ ماڈیولیشن موڈ میں SVPWM کنٹرول ٹیکنالوجی کو اپنانے سے انورٹر آؤٹ پٹ وولٹیج کے ہارمونک اجزاء کو مؤثر طریقے سے کم کیا جا سکتا ہے، جس میں ہائی وولٹیج کے استعمال کی شرح اور اعلی کنٹرول کی درستگی ہوتی ہے۔
GD32F303 کا تعارف
Cortex® -M4 کور @ 120MHz
سپورٹ ہارڈ ویئر اور سافٹ ویئر ڈی ایس پی ہدایات
فلیش تک رسائی صفر انتظار کی حالت میں ہے۔
بلٹ ان فلیش میموری 256 KB سے 3072 KB تک
بلٹ ان SRAM 48KB سے 96kb تکEXMC انٹرفیس بیرونی SDRAM کو سپورٹ کرتا ہے۔
5 uarts تک (9mbit/s)
3 SPI's (30mbit/s) تک
2 I2C's (400kbit/s) تک
2 CAN2.0B تک
2 I2S تک
SDIO سپورٹ
USB OTG FS سپورٹ
3 12 بٹ تک، 2.6M SPS ADC (24 چینلز تک)
2 DACs تک
اسٹینڈ بائی کرنٹ 2uA ہے۔
بنیادی اصول اور کنٹرول کا نفاذ
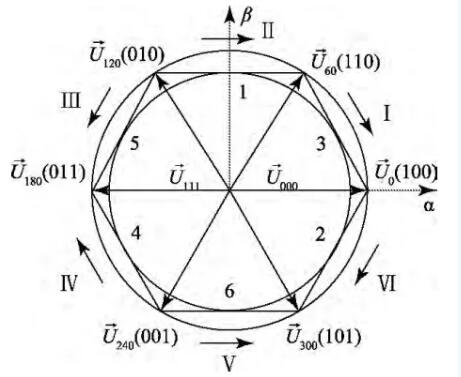
اسپیس ویکٹر پلس وِڈتھ ماڈیولیشن (SVPWM) کنٹرول میں وسیع لکیری رینج، کچھ زیادہ ہارمونکس اور آسان ڈیجیٹائزیشن کے فوائد ہیں، اس لیے یہ انڈکشن موٹرز میں بڑے پیمانے پر استعمال ہوتا ہے۔ روایتی تھری فیز برج ڈرائیو سرکٹ میں، ایم او ایس ٹرانجسٹرز کے آٹھ سوئچ امتزاج ہیں، یعنی 000، 001، 010، 011، 100، 101، 110 اور 111۔ جہاں 000 اور 111 صفر ویکٹر ہیں۔ چھ غیر صفر بنیادی وولٹیج خلائی ویکٹر α β جہاز کو چھ شعبوں میں تقسیم کرتے ہیں، جیسا کہ تصویر میں دکھایا گیا ہے۔ ایک سرکلر گھومنے والی مقناطیسی فیلڈ حاصل کرنے کے لیے، ہر بنیادی اسپیس وولٹیج ویکٹر کے ایکشن ٹائم اور آؤٹ پٹ کی ترتیب کو آٹھ بنیادی اسپیس وولٹیج ویکٹر کے ایکشن ٹائم کو کنٹرول کرکے ترکیب کیا جا سکتا ہے۔
GD32's TIMER0 ماڈیول ایک بہتر ٹائمر ماڈیول ہے، جو موٹر کنٹرول کے لیے پیدا ہوا ہے۔ یہ 6-چینل PWM کے تین گروپ بنا سکتا ہے، اور 2-چینل PWM کا ہر گروپ تکمیلی ہے، اور اسے ڈیڈ زون کے ساتھ H پل کو چلانے کے لیے استعمال کیا جا سکتا ہے۔ اس مقالے میں، TIM0 ماڈیول کے تین چینلز کل چھ PWM آؤٹ پٹ پیدا کرنے کے لیے استعمال کیے گئے ہیں۔ مخصوص اقدامات مندرجہ ذیل ہیں:
TIM0 کا ARR اور PSC سیٹ کریں۔ TIM0 کی گھڑی آن ہونے کے بعد، ARR اور PSC رجسٹروں کی قدروں کو آؤٹ پٹ PWM کی مدت کو کنٹرول کرنے کے لیے سیٹ کیا جانا چاہیے۔PWM سیٹ کریں۔
TIM0_CH0، TIM0_CH1 اور TIM0_CH2 کے موڈز۔
TIM0 کے CH2~CH0 آؤٹ پٹس کو فعال کریں، اور TIM0 کو فعال کریں۔
ڈیوٹی سائیکل کو کنٹرول کرنے کے لیے TIM0_CCR1~TIM0_CCR2 میں ترمیم کریں۔
اوپر کی ترتیب کے ساتھ، ڈیوٹی تناسب کو حقیقی وقت میں GD32F303 کی کمپیوٹنگ طاقت کے ساتھ ایڈجسٹ کیا جا سکتا ہے، اور ویکٹر کنٹرول کا اثر حاصل کیا جا سکتا ہے۔
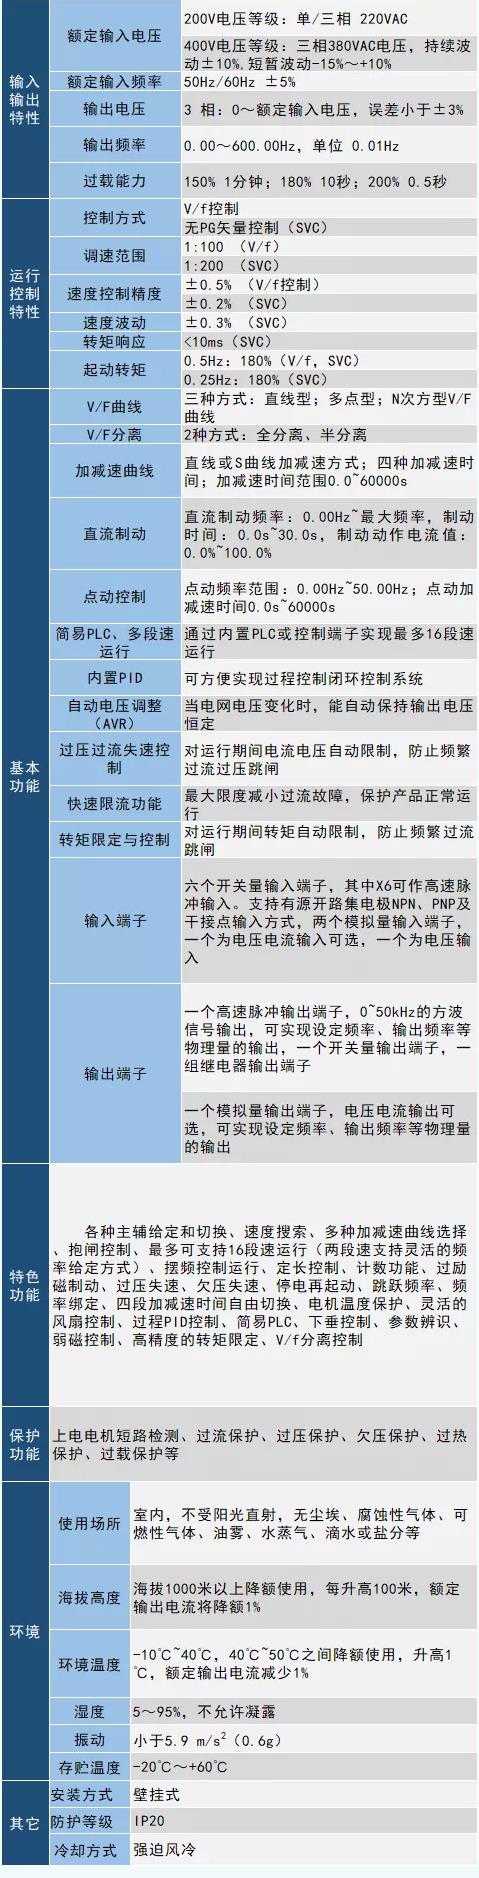
پوری مشین کی کارکردگی کے پیرامیٹرز
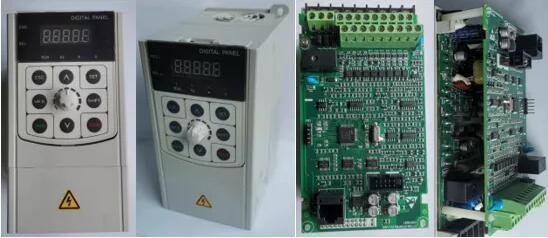
پروڈکٹ ڈسپلے
دستبرداری: یہ مضمون "GD32MCU" سے دوبارہ تیار کیا گیا ہے۔ یہ مضمون صرف مصنف کے ذاتی خیالات کی نمائندگی کرتا ہے، اور Sacco Micro اور صنعت کے خیالات کی نمائندگی نہیں کرتا ہے۔ یہ صرف دوبارہ پرنٹ کرنے اور اشتراک کرنے کے لیے ہے تاکہ املاک دانش کے حقوق کے تحفظ کی حمایت کی جا سکے۔ دوبارہ پرنٹ کرتے وقت براہ کرم اصل ماخذ اور مصنف کی نشاندہی کریں۔ اگر کوئی خلاف ورزی ہوتی ہے تو اسے حذف کرنے کے لیے ہم سے رابطہ کریں۔
کمپنی کا ٹیلی فون: +86-0755-83044319
فیکس/فیکس:+86-0755-83975897
ای میل: 1615456225@qq.com
QQ: 332496225 منیجر Qiu
پتہ: کمرہ 809، بلاک سی، ژانتاو ٹیکنالوجی بلڈنگ، نمبر 1079 منزی ایونیو، لونگہوا نیو ڈسٹرکٹ، شینزین
متعلقہ سفارشات
Slkor SL-FW-TRS-5.5D1 درجہ حرارت سینسر ایپلی کیشن حل
2026-07-28
4960
Slkor DW03 لتیم بیٹری پروٹیکشن ایپلی کیشن سلوشن
2026-06-11
4812
Slkor مائیکرو SL4139 ڈرائیور چپ کے لیے ایپلیکیشن سرکٹ حل
2026-01-27
4760
Slkor SL27517A ڈرائیونگ حل
2025-10-25
4944


 粤公网安备44030002007346号