


Đường dây nóng dịch vụ
Giải pháp
Giải pháp
Hỗ trợ ngành sản xuất thực hiện chuyển đổi thông minh | Thiết kế giải pháp biến tần phổ quát GD32F303
2022-03-17
197
lời tựa
Vào tháng 2020 năm 2030, Trung Quốc đã xác định mục tiêu trung hòa carbon trong lượng phát thải carbon dioxide cao nhất vào năm 2060 và năm 40. Việc đạt được mức phát thải ròng bằng 69 trong 75 năm tới sẽ là một nhiệm vụ đầy thách thức đối với Trung Quốc. Đối với ngành công nghiệp ô tô, động cơ chiếm một vị trí quan trọng trong lĩnh vực công nghiệp. Theo thống kê, lượng điện tiêu thụ hàng năm của động cơ ở Trung Quốc chiếm XNUMX% tổng lượng điện tiêu thụ của toàn xã hội, chiếm khoảng XNUMX% lượng điện tiêu thụ công nghiệp. Vì vậy, nhiệm vụ quan trọng của ngành công nghiệp ô tô là giảm lượng khí thải carbon trong vòng đời của động cơ và đẩy nhanh quá trình giảm lượng carbon. Công nghệ điều chỉnh tốc độ tần số thay đổi có thể kiểm soát chính xác tốc độ của động cơ xoay chiều và làm cho động cơ chạy ở trạng thái tiết kiệm năng lượng. Đây là biện pháp quan trọng để cải cách việc điều chỉnh tốc độ của hệ thống động cơ truyền thống và nâng cao hiệu quả hoạt động của hệ thống động cơ. Bộ biến tần truyền thống có đặc điểm là khối lượng lớn, hiệu suất thấp và giá thành cao, bên cạnh đó chúng còn có những yêu cầu nhất định đối với môi trường. Đối với các trường hợp điều khiển phi tập trung, bộ biến tần truyền thống khó đáp ứng nhu cầu của các ứng dụng công nghiệp.
Trong bài báo này, hệ thống điều khiển của biến tần VF/vector dựa trên GD32 MCU áp dụng thiết kế mô-đun, bảng điều khiển và giao diện người dùng có thể được kết hợp tự do theo yêu cầu, thuận tiện cho việc cài đặt, lập trình và thiết kế khởi tạo, đồng thời dễ dàng nhận ra tốc độ yêu cầu điều chỉnh của động cơ không đồng bộ. Đồng thời, công nghệ xe buýt có thể được kết nối thuận tiện với hệ thống điều khiển và hệ thống phân tán, để thực hiện việc điều khiển hệ thống điều khiển bằng máy tính và điều khiển tập trung của xưởng sản xuất. Do đó, bộ biến tần có không gian ứng dụng rộng rãi trong các lĩnh vực sản xuất thông minh như ô tô, thực phẩm, vận chuyển nguyên liệu và điều khiển công nghiệp.
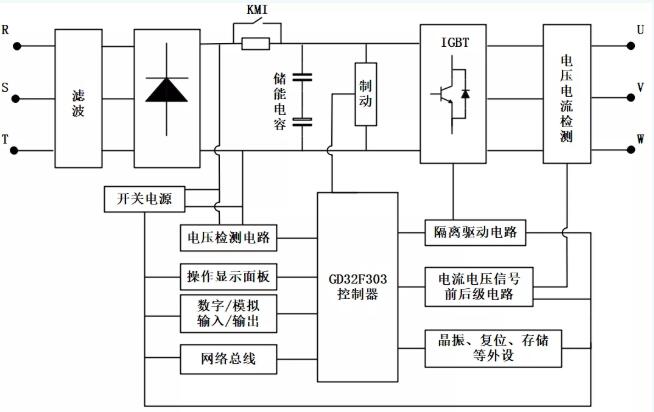
sơ đồ hệ thống
Đặc điểm chương trình
Điều khiển GD32F303RCT6 được áp dụng trong sơ đồ cốt lõi, giúp hệ thống có các đặc điểm về cấu trúc đơn giản, triển khai thuận tiện, chi phí thấp và độ tin cậy cao. Cấu trúc phần cứng được tối ưu hóa mà không làm giảm hiệu suất của hệ thống và các mô-đun hệ thống phần cứng rõ ràng và trực quan, thuận tiện cho việc cài đặt, sử dụng và khởi tạo chương trình. Việc áp dụng công nghệ điều khiển SVPWM ở chế độ điều chế có thể giảm hiệu quả các thành phần hài của điện áp đầu ra biến tần, với tốc độ sử dụng điện áp cao và độ chính xác điều khiển cao.
Giới thiệu về GD32F303
Cortex® -Lõi M4 @ 120 MHz
Hỗ trợ hướng dẫn DSP phần cứng và phần mềm
Truy cập flash ở trạng thái chờ bằng 0.
Bộ nhớ flash tích hợp từ 256 KB đến 3072 KB
SRAM tích hợp từ 48KB đến 96kbGiao diện EXMC hỗ trợ SDRAM bên ngoài.
Lên đến 5 uart (9mbit/s)
Lên đến 3 SPI (30mbit/s)
Lên đến 2 I2C (400kbit/s)
Lên đến 2 CAN2.0B
Lên đến 2 I2S
Hỗ trợ SDIO
Hỗ trợ USBOTG FS
Lên đến 3 12-bit, 2.6M SPS ADC (tối đa 24 kênh)
Lên đến 2 DAC
Dòng điện chờ là 2uA.
Nguyên tắc cốt lõi và thực hiện kiểm soát
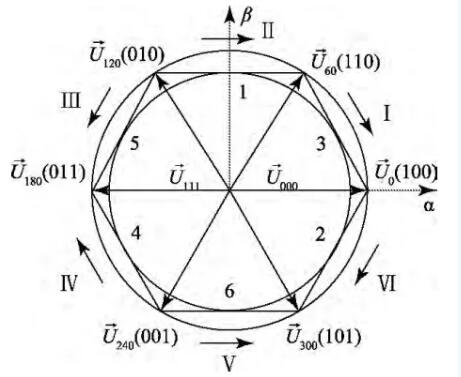
Điều khiển điều chế độ rộng xung vectơ không gian (SVPWM) có ưu điểm là dải tuyến tính rộng, ít sóng hài cao hơn và dễ số hóa nên được sử dụng rộng rãi trong động cơ cảm ứng. Trong mạch điều khiển cầu ba pha truyền thống, có tám tổ hợp công tắc của bóng bán dẫn MOS, cụ thể là 000, 001, 010, 011, 100, 101, 110 và 111. Trong đó 000 và 111 là các vectơ bằng XNUMX. Sáu vectơ không gian điện áp cơ bản khác 0 chia mặt phẳng α β thành sáu phần, như trong hình. Để thu được từ trường quay tròn, thời gian tác động và chuỗi đầu ra của từng vectơ điện áp không gian cơ bản có thể được tổng hợp bằng cách điều khiển thời gian tác động của tám vectơ điện áp không gian cơ bản.
Mô-đun TIMER32 của GD0 là mô-đun hẹn giờ nâng cao, được sinh ra để điều khiển động cơ. Nó có thể tạo ra ba nhóm xung 6 kênh, mỗi nhóm xung 2 kênh là bổ sung và có thể được sử dụng để điều khiển cầu H với vùng chết. Trong bài báo này, ba kênh của mô-đun TIM0 được sử dụng để tạo ra tổng cộng sáu đầu raPWM. Các bước cụ thể như sau:
Đặt ARR và PSC của TIM0. sau khi đồng hồ của TIM0 được bật, các giá trị của thanh ghi ARR và PSC phải được đặt để kiểm soát khoảng thời gian của đầu ra xung.Đặt mức xung
các chế độ TIM0_CH0, TIM0_CH1 và TIM0_CH2.
Kích hoạt đầu ra CH0~CH2 của TIM0 và kích hoạt TIM0.
Sửa đổi TIM0_CCR1~TIM0_CCR2 để kiểm soát chu kỳ nhiệm vụ.
Với cấu hình trên, tỷ lệ nhiệm vụ có thể được điều chỉnh theo thời gian thực bằng khả năng tính toán của GD32F303 và có thể đạt được hiệu quả của điều khiển vectơ.
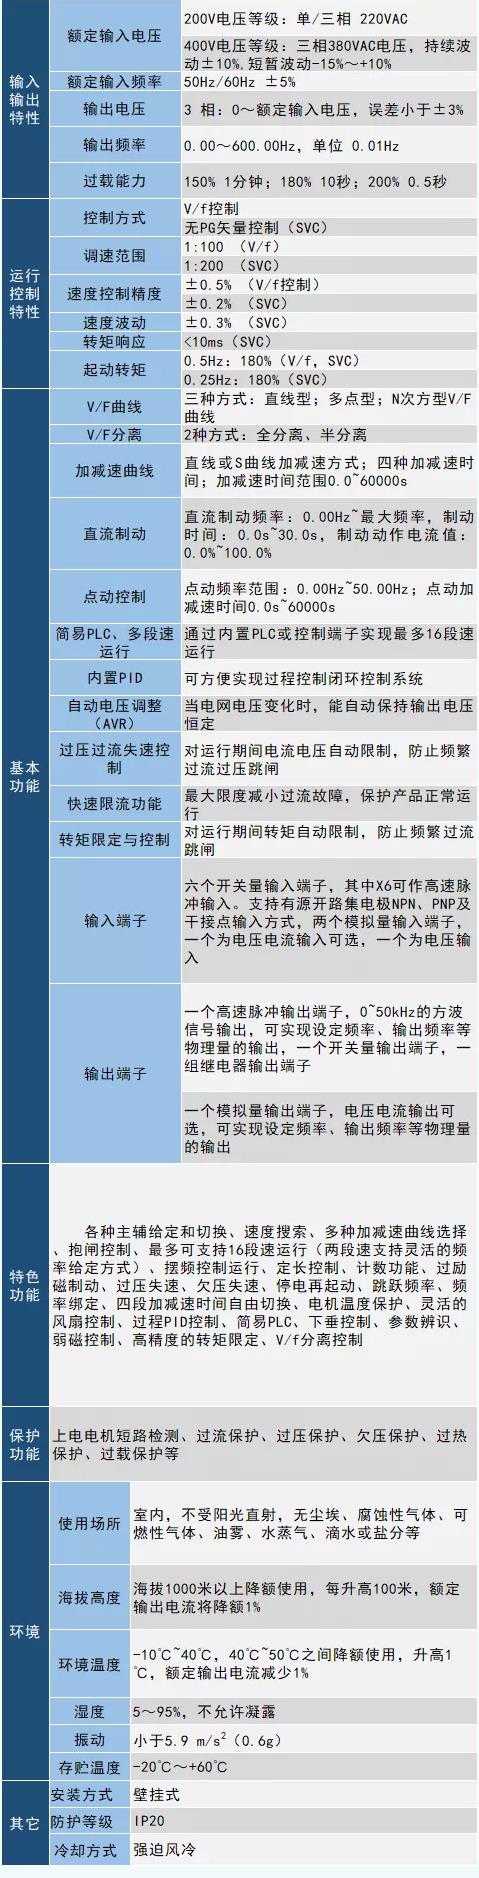
Thông số hiệu suất của toàn bộ máy
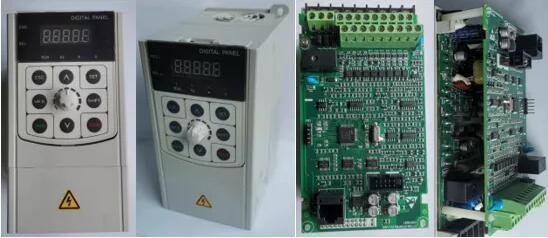
Sản vật được trưng bày
Tuyên bố miễn trừ trách nhiệm: Bài viết này được sao chép từ "GD32MCU". Bài viết này chỉ thể hiện quan điểm cá nhân của tác giả, không thể hiện quan điểm của Sacco Micro và ngành. Nó chỉ dành cho việc in lại và chia sẻ để hỗ trợ việc bảo vệ quyền sở hữu trí tuệ. Vui lòng ghi rõ nguồn và tác giả khi tái bản. Nếu có vi phạm vui lòng liên hệ với chúng tôi để xóa.
Điện thoại công ty: +86-0755-83044319
Fax/fax:+86-0755-83975897
Email: 1615456225@qq.com
QQ: 332496225 Quản lý Qiu
Địa chỉ: Phòng 809, Khu C, Tòa nhà Công nghệ Zhantao, Số 1079 Đại lộ Minzhi, Quận Mới Long Hoa, Thâm Quyến
Khuyến nghị liên quan
Giải pháp ứng dụng cảm biến nhiệt độ Slkor SL-FW-TRS-5.5D1
2026-07-28
4960
Giải pháp ứng dụng bảo vệ pin lithium Slkor DW03
2026-06-11
4812
Giải pháp mạch ứng dụng cho chip điều khiển Slkor Micro SL4139
2026-01-27
4760
Giải pháp lái xe Slkor SL27517A
2025-10-25
4944


 粤公网安备44030002007346号