


サービスホットライン
ソリューション
ソリューション
製造業のインテリジェントな変革を支援 | GD32F303 ユニバーサル インバーター ソリューション設計
2022-03-17
196
序文
2020年2030月、中国は2060年と40年のピーク二酸化炭素排出量におけるカーボンニュートラルの目標を定めた。中国にとって今後69年間で正味排出量ゼロを達成することは困難な課題となる。モーター産業に関して言えば、モーターは産業分野において重要な位置を占めています。統計によると、中国のモーターの年間電力消費量は社会全体の総電力消費量の75%を占め、産業用電力消費量の約XNUMX%を占めています。したがって、モーターのライフサイクルにおける炭素排出量を削減し、炭素削減プロセスを加速することは、モーター業界にとって重要な課題です。可変周波数速度調整技術により、AC モーターの速度を正確に制御し、モーターを省エネ状態で動作させることができます。これは、従来のモーターシステムの速度規制を改革し、モーターシステムの運転効率を向上させるための重要な対策です。従来の周波数変換器は、容量が大きく、性能が低く、価格が高いという特徴があり、さらに環境に対する特定の要件もあります。分散制御の場合、従来の周波数コンバータでは産業用途のニーズを満たすことが困難です。
本稿では、GD32 MCUに基づくVF/ベクトルインバータの制御システムはモジュール設計を採用しており、制御パネルとユーザーインターフェイスは要件に応じて自由に組み合わせることができ、設置、プログラミング、初期化設計に便利であり、速度を簡単に実現します。非同期モーターの規制要件。 同時に、バス技術は制御システムや分散システムと便利に接続でき、コンピュータ駆動のシステム制御と工場作業場の集中制御を実現します。 したがって、周波数変換器は、自動車、食品、材料搬送、産業制御などのインテリジェント製造分野で幅広い応用スペースを持っています。
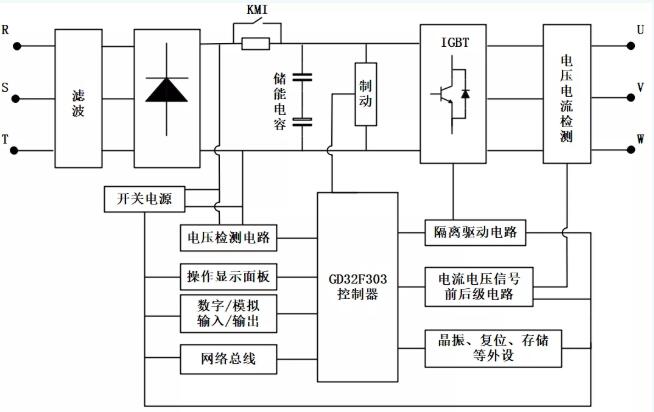
システムチャート
プログラムの特徴
コア方式にはGD32F303RCT6制御が採用されており、システムの構造が簡単、実装が簡単、低コスト、信頼性が高いという特徴があります。 ハードウェア構造はシステムのパフォーマンスを低下させることなく最適化されており、ハードウェア システム モジュールは明確で直感的であるため、プログラムのインストール、使用、初期化に便利です。 変調モードでSVPWM制御技術を採用することで、高い電圧利用率と高い制御精度により、インバータ出力電圧の高調波成分を効果的に低減できます。
GD32F303の紹介
コーテックス® -M4コア @ 120MHz
ハードウェアおよびソフトウェア DSP 命令をサポート
フラッシュ アクセスはゼロ待ち状態です。
256KB~3072KBの内蔵フラッシュメモリ
48KB~96KBの内蔵SRAMEXMC インターフェイスは外部 SDRAM をサポートします。
最大 5 uart (9mbit/s)
最大 3 つの SPI (30mbit/秒)
最大 2 つの I2C (400kbit/秒)
最大 2 つの CAN2.0B
最大 2 つの I2S
SDIOのサポート
USB OTG FSのサポート
最大 3 つの 12 ビット、2.6M SPS ADC (最大 24 チャネル)
最大 2 つの DAC
スタンバイ電流は2uAです。
制御の基本原則と実装
空間ベクトルパルス幅変調 (SVPWM) 制御は、線形範囲が広く、高調波が少なく、デジタル化が容易であるという利点があるため、誘導モーターで広く使用されています。 従来の三相ブリッジ駆動回路には、MOS トランジスタの 000 つのスイッチの組み合わせ、つまり 001、010、011、100、101、110、111、XNUMX があります。 ここで、000 と 111 はゼロ ベクトルです。 図に示すように、6 つの非ゼロ基本電圧空間ベクトルにより、α β プレーンが 6 つのセクターに分割されます。 円形の回転磁場を得るには、8 つの基本空間電圧ベクトルの動作時間を制御することで、各基本空間電圧ベクトルの動作時間と出力シーケンスを合成できます。
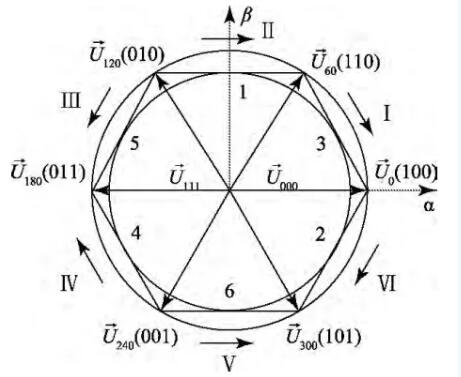
GD32 の TIMER0 モジュールは、モーター制御用に生まれた強化されたタイマー モジュールです。 6 チャネル PWM の 2 つのグループを生成でき、XNUMX チャネル PWM の各グループは相補的であり、デッド ゾーンのある H ブリッジの駆動に使用できます。 このペーパーでは、TIM0 モジュールの XNUMX つのチャネルを使用して、合計 XNUMX つの PWM 出力を生成します。 具体的な手順は次のとおりです。
TIM0のARRとPSCを設定します。 TIM0 のクロックがオンになった後、出力 PWM の周期を制御するために ARR レジスタと PSC レジスタの値を設定する必要があります。PWMを設定する
TIM0_CH0、TIM0_CH1、および TIM0_CH2 のモード。
TIM0のCH2~CH0出力を有効にし、TIM0を有効にします。
TIM0_CCR1~TIM0_CCR2 を変更してデューティ サイクルを制御します。
以上の構成により、GD32F303の演算能力でリアルタイムにデューティ比を調整することができ、ベクトル制御の効果を得ることができます。
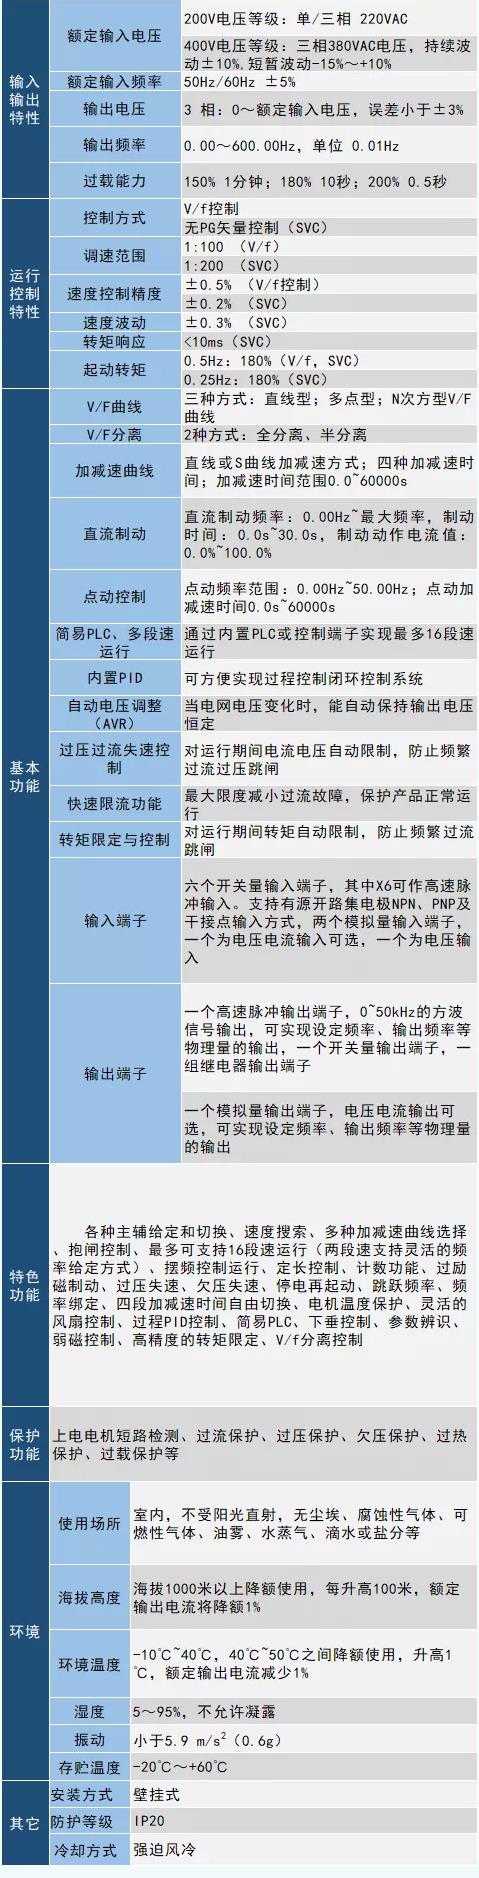
機械全体の性能パラメータ
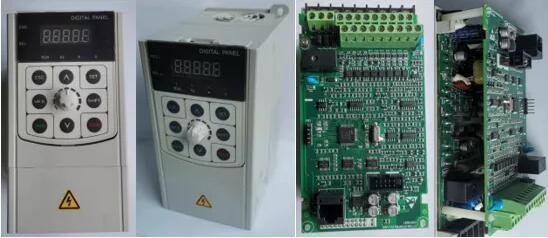
製品の表示
免責事項:この記事は「GD32MCU」から転載したものです。この記事は著者の個人的な見解のみを表すものであり、Sacco Micro および業界の見解を表すものではありません。知的財産権の保護をサポートするため、転載および共有のみを目的としています。転載する場合は、出典と作者を明記してください。侵害がある場合は、削除するためにご連絡ください。
会社電話番号: +86-0755-83044319
ファックス/ファックス:+86-0755-83975897
Eメール:1615456225@qq.com
QQ: 332496225 邱マネージャー
住所: 深セン市龍華新区民志大道809号、Zhantao Technology Building、Cブロック、1079号室
関連する推奨事項
Slkor SL-FW-TRS-5.5D1 温度センサー アプリケーションソリューション
2026-07-28
4960
Slkor DW03 リチウム電池保護アプリケーションソリューション
2026-06-11
4812
Slkor Micro SL4139ドライバチップのアプリケーション回路ソリューション
2026-01-27
4760
Slkor SL27517A 運転ソリューション
2025-10-25
4944


 粤公网安备44030002007346号