


Hotline Perkhidmatan
Penyelesaian
Penyelesaian
Sokong industri pembuatan untuk merealisasikan transformasi pintar | Reka bentuk penyelesaian penyongsang sejagat GD32F303
2022-03-17
196
kata pengantar
Pada September, 2020, China mentakrifkan matlamat neutraliti karbon dalam pelepasan karbon dioksida puncak pada 2030 dan pada 2060. Ini akan menjadi tugas yang mencabar bagi China untuk mencapai pelepasan bersih sifar dalam tempoh 40 tahun akan datang. Setakat industri permotoran, motor menduduki kedudukan penting dalam bidang perindustrian. Menurut statistik, penggunaan kuasa tahunan motor di China menyumbang 69% daripada jumlah penggunaan elektrik seluruh masyarakat, menyumbang kira-kira 75% daripada penggunaan elektrik industri. Oleh itu, adalah menjadi tugas penting bagi industri motor untuk mengurangkan pelepasan karbon dalam kitaran hayat motor dan mempercepatkan proses pengurangan karbon. Teknologi peraturan kelajuan frekuensi boleh ubah dengan tepat boleh mengawal kelajuan motor AC dan menjadikan motor berjalan dalam keadaan penjimatan tenaga. Ia adalah langkah utama untuk memperbaharui peraturan kelajuan sistem motor tradisional dan meningkatkan kecekapan berjalan sistem motor. Penukar frekuensi tradisional mempunyai ciri volum besar, prestasi rendah dan harga tinggi, selain itu, mereka juga mempunyai keperluan tertentu untuk alam sekitar. Untuk keadaan kawalan terdesentralisasi, penukar frekuensi tradisional sukar untuk memenuhi keperluan aplikasi industri.
Dalam makalah ini, sistem kawalan penyongsang VF/vektor berdasarkan GD32 MCU menggunakan reka bentuk modular, panel kawalan, dan antara muka pengguna boleh digabungkan secara bebas mengikut keperluan, yang mudah untuk pemasangan, pengaturcaraan dan reka bentuk permulaan, dan dengan mudah menyedari kelajuan keperluan peraturan motor tak segerak. Pada masa yang sama, teknologi bas boleh disambungkan dengan mudah dengan sistem kawalan dan sistem teragih, untuk merealisasikan kawalan sistem dipacu komputer dan kawalan terpusat bengkel kilang. Oleh itu, penukar frekuensi mempunyai ruang aplikasi yang luas dalam bidang pembuatan pintar seperti kereta, makanan, penghantaran bahan dan kawalan industri.
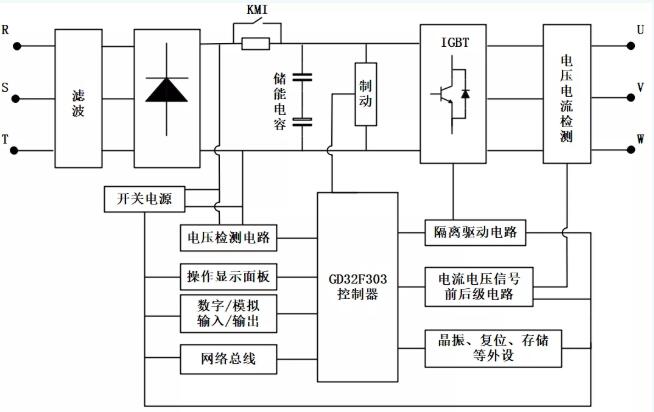
carta sistem
Ciri-ciri program
Kawalan GD32F303RCT6 diguna pakai dalam skim teras, yang menjadikan sistem mempunyai ciri-ciri struktur mudah, pelaksanaan yang mudah, kos rendah dan kebolehpercayaan yang tinggi. Struktur perkakasan dioptimumkan tanpa mengurangkan prestasi sistem, dan modul sistem perkakasan adalah jelas dan intuitif, yang mudah untuk pemasangan dan penggunaan serta permulaan program. Mengguna pakai teknologi kawalan SVPWM dalam mod modulasi boleh mengurangkan komponen harmonik voltan keluaran penyongsang, dengan kadar penggunaan voltan tinggi dan ketepatan kawalan yang tinggi.
Pengenalan kepada GD32F303
Korteks® -Teras M4 @ 120MHz
Menyokong arahan DSP perkakasan dan perisian
Akses denyar berada dalam keadaan menunggu sifar.
Memori denyar terbina dalam daripada 256 KB hingga 3072 KB
SRAM terbina dalam daripada 48KB hingga 96kbAntara muka EXMC menyokong SDRAM luaran.
Sehingga 5 uart (9mbit/s)
Sehingga 3 SPI (30bit/s)
Sehingga 2 I2C (400kbit/s)
Sehingga 2 CAN2.0B
Sehingga 2 I2S
Sokongan SDIO
Sokongan USB OTG FS
Sehingga 3 12-bit, 2.6M SPS ADC (sehingga 24 saluran)
Sehingga 2 DAC
Arus siap sedia ialah 2uA.
Prinsip teras dan pelaksanaan kawalan
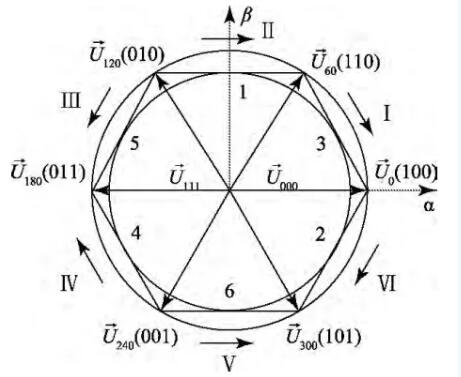
Kawalan modulasi lebar nadi vektor ruang (SVPWM) mempunyai kelebihan julat linear yang luas, beberapa harmonik yang lebih tinggi dan pendigitalan yang mudah, jadi ia digunakan secara meluas dalam motor aruhan. Dalam litar pemacu jambatan tiga fasa tradisional, terdapat lapan kombinasi suis transistor MOS, iaitu 000, 001, 010, 011, 100, 101, 110 dan 111. Di mana 000 dan 111 adalah vektor sifar. Enam vektor ruang voltan asas bukan sifar membahagikan satah α β kepada enam sektor, seperti yang ditunjukkan dalam rajah. Untuk mendapatkan medan magnet berputar bulat, masa tindakan dan urutan keluaran setiap vektor voltan ruang asas boleh disintesis dengan mengawal masa tindakan lapan vektor voltan ruang asas.
Modul TIMER32 GD0 ialah modul pemasa yang dipertingkatkan, yang dilahirkan untuk kawalan motor. Ia boleh menjana tiga kumpulan PWM 6 saluran, dan setiap kumpulan PWM 2 saluran adalah pelengkap, dan boleh digunakan untuk memacu jambatan H dengan zon mati. Dalam kertas ini, tiga saluran modul TIM0 digunakan untuk menjana sejumlah enam output PWM. Langkah-langkah khusus adalah seperti berikut:
Tetapkan ARR dan PSC TIM0. selepas jam TIM0 dihidupkan, nilai daftar ARR dan PSC hendaklah ditetapkan untuk mengawal tempoh PWM keluaran.Tetapkan PWM
mod TIM0_CH0, TIM0_CH1 dan TIM0_CH2.
Dayakan output CH0~CH2 TIM0 dan dayakan TIM0.
Ubah suai TIM0_CCR1~TIM0_CCR2 untuk mengawal kitaran tugas.
Dengan konfigurasi di atas, nisbah tugas boleh dilaraskan dalam masa nyata dengan kuasa pengkomputeran GD32F303, dan kesan kawalan vektor boleh dicapai.
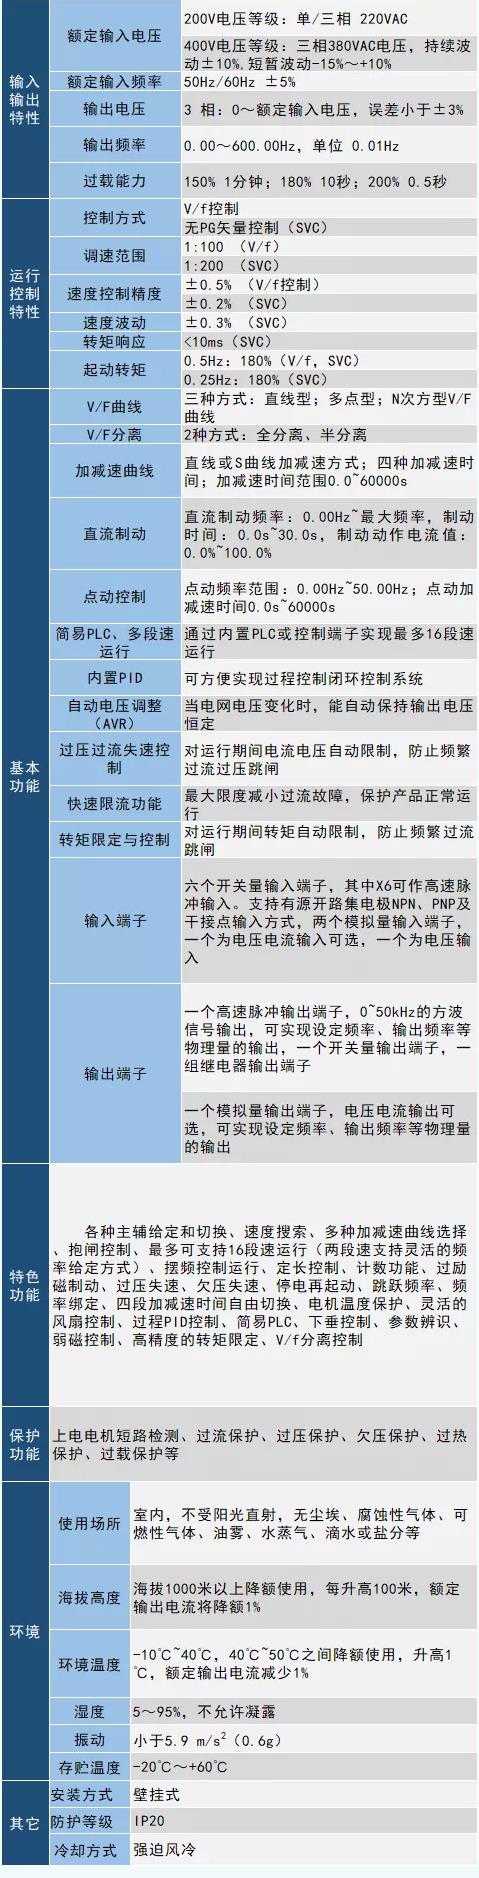
Parameter prestasi keseluruhan mesin
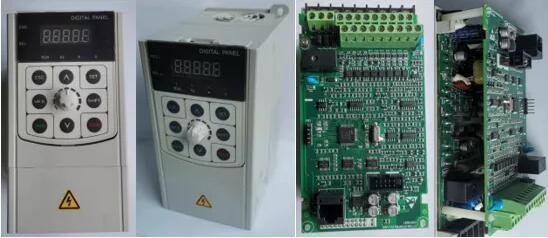
Paparan produk
Penafian: Artikel ini diterbitkan semula daripada "GD32MCU". Artikel ini hanya mewakili pandangan peribadi pengarang, dan tidak mewakili pandangan Sacco Micro dan industri. Ia hanya untuk mencetak semula dan berkongsi untuk menyokong perlindungan hak harta intelek. Sila nyatakan sumber dan pengarang asal semasa mencetak semula. Jika terdapat sebarang pelanggaran, sila hubungi kami untuk memadamkannya.
Tel Syarikat: +86-0755-83044319
Faks/faks:+86-0755-83975897
E-mel: 1615456225@qq.com
QQ: 332496225 Pengurus Qiu
Alamat: Bilik 809, Blok C, Bangunan Teknologi Zhantao, No.1079 Minzhi Avenue, Daerah Baru Longhua, Shenzhen
Syor Berkaitan
Penyelesaian Aplikasi Sensor Suhu Slkor SL-FW-TRS-5.5D1
2026-07-28
4960
Penyelesaian Aplikasi Perlindungan Bateri Litium Slkor DW03
2026-06-11
4812
Penyelesaian Litar Aplikasi untuk Cip Pemacu Slkor Micro SL4139
2026-01-27
4760
Slkor SL27517A Penyelesaian Memandu
2025-10-25
4944


 粤公网安备44030002007346号